Neues Projekt erstellen
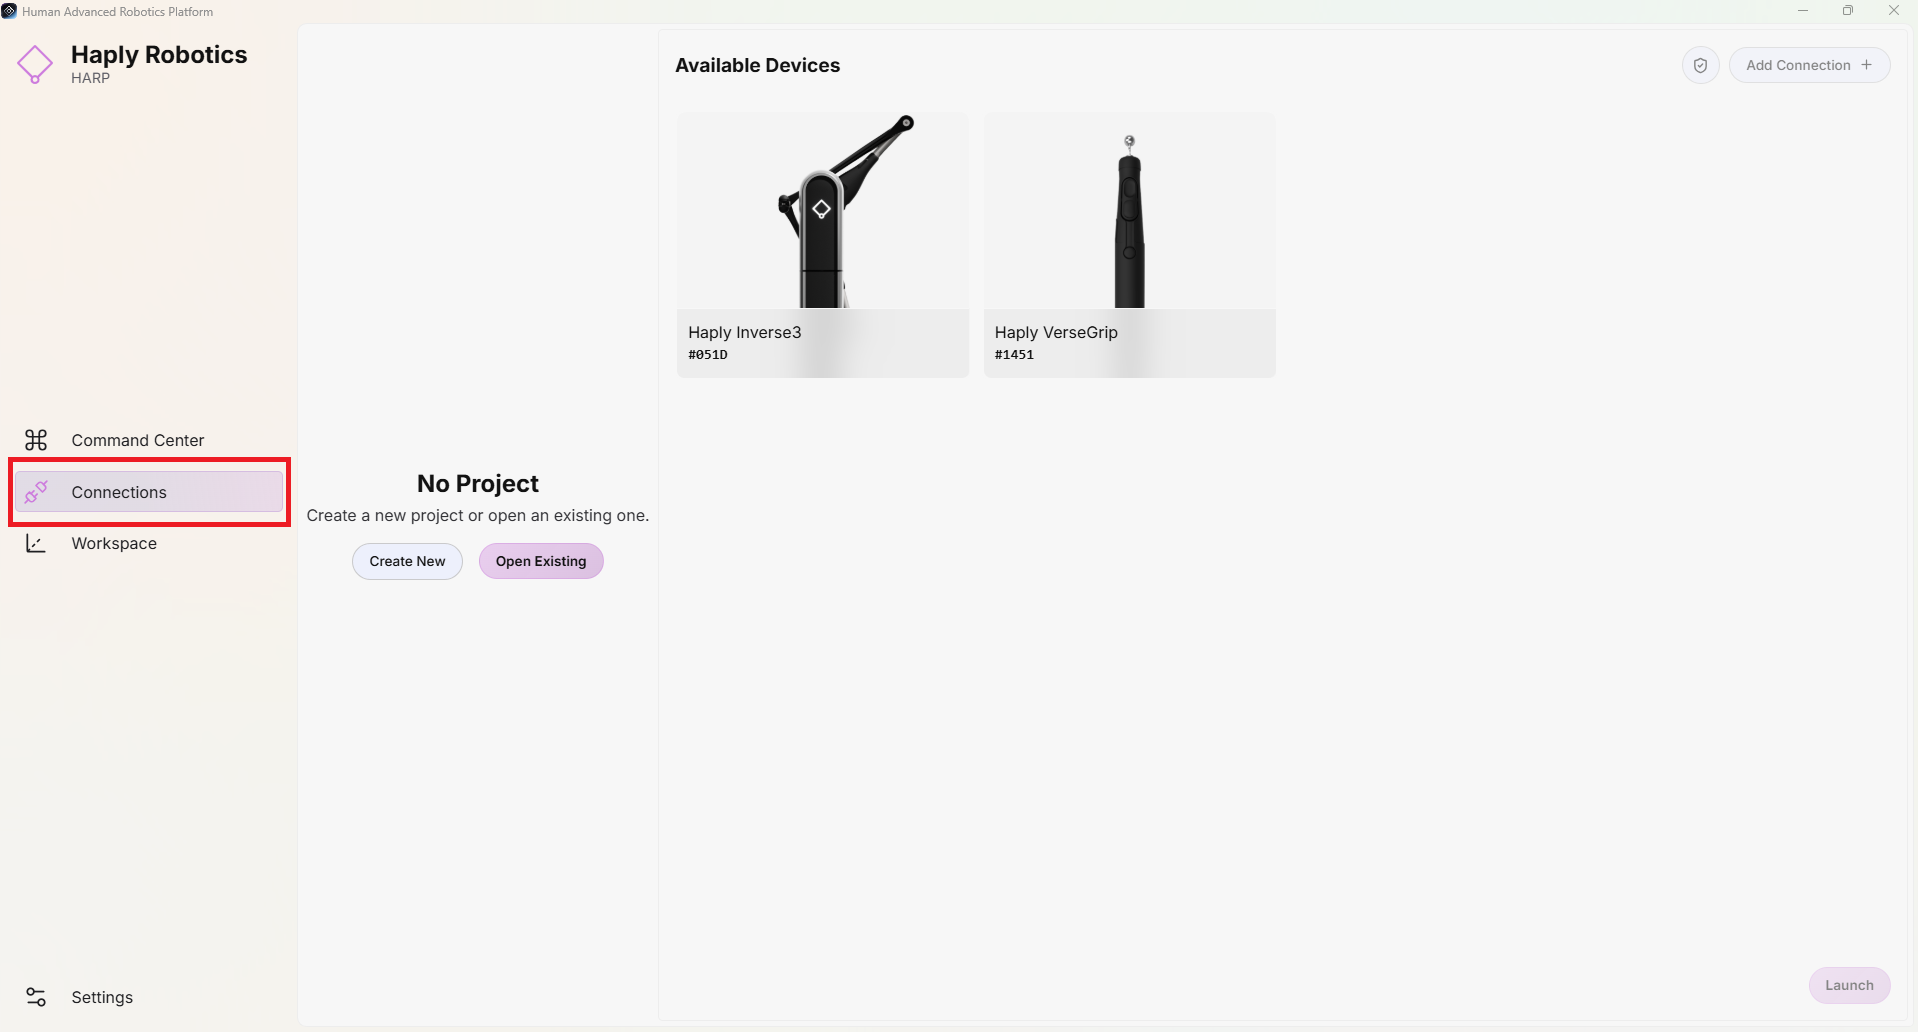
Beim Start von HARP wird automatisch der Reiter Verbindungen geöffnet. Über diesen Reiter können Sie ein neues Projekt erstellen oder ein bestehendes Projekt öffnen.
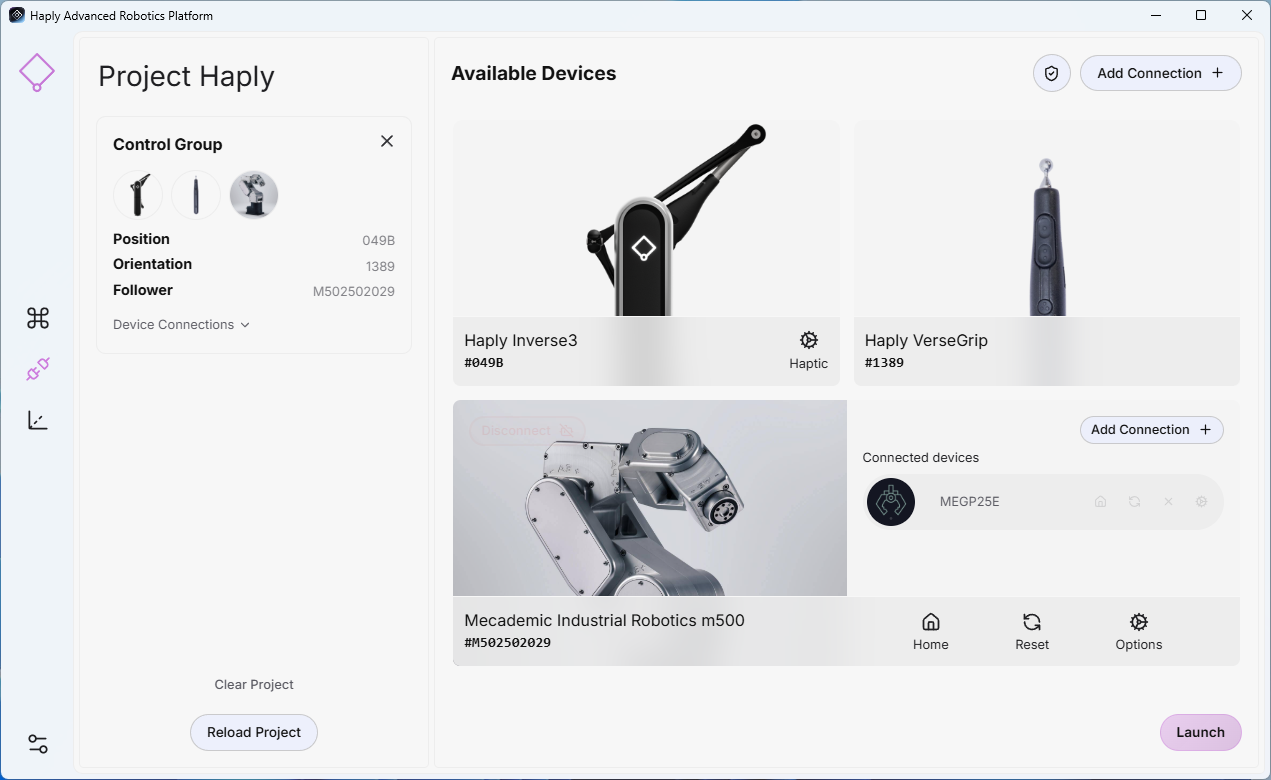
Unterstützte Haply-Geräte, etwa Inverse3, VerseGrip oder Ruko, werden von HARP automatisch erkannt. Wie in der folgenden Abbildung zu sehen ist, wird jedes verbundene Gerät zusammen mit seiner Geräte-ID im Reiter Verbindungen angezeigt.
Klicken Sie auf die Schaltfläche Neu erstellen und geben Sie den gewünschten Projektnamen ein. Klicken Sie anschließend erneut auf Neu erstellen und wählen Sie das Verzeichnis aus, in dem der neue Projektordner erstellt werden soll.
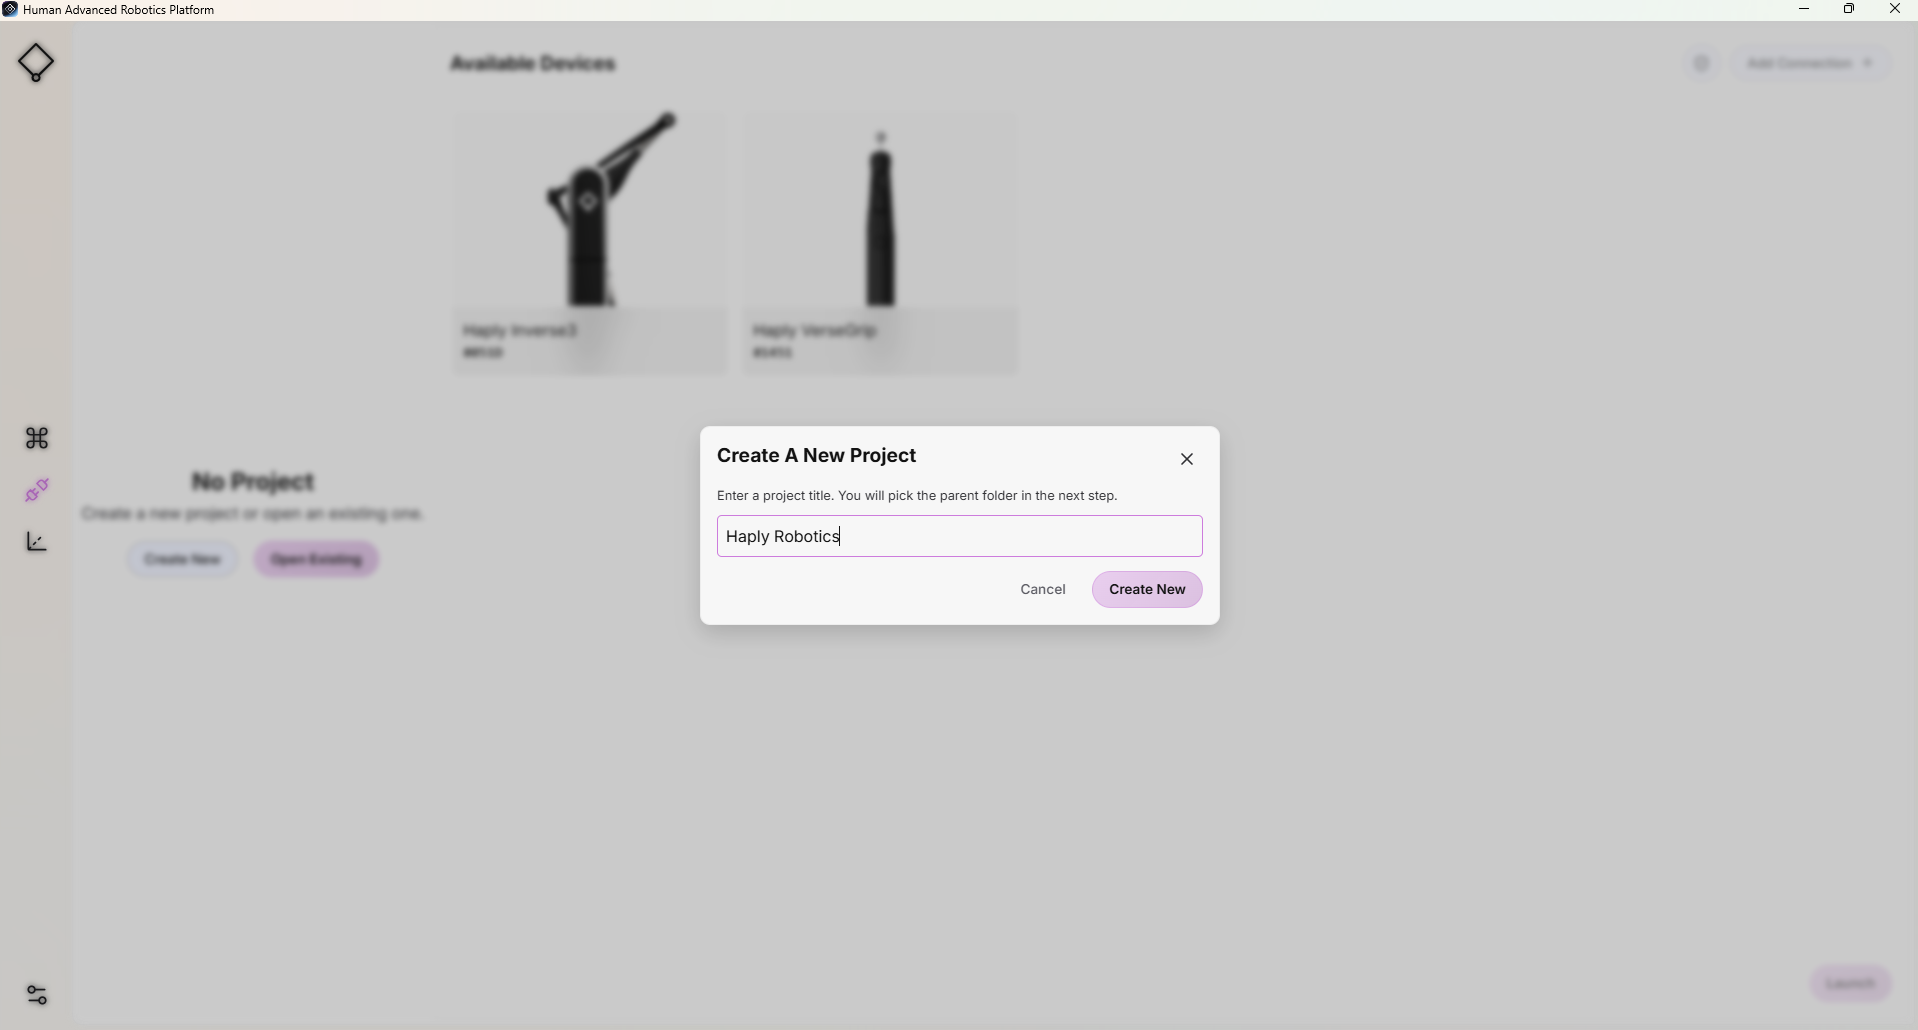
Wenn der Projektname beispielsweise MyFirstProject und das ausgewählte Verzeichnis My Documents ist, erstellt HARP folgenden Projektordner: My Documents/MyFirstProject/
Alle projektbezogenen Dateien werden in diesem Ordner gespeichert.
Follower hinzufügen
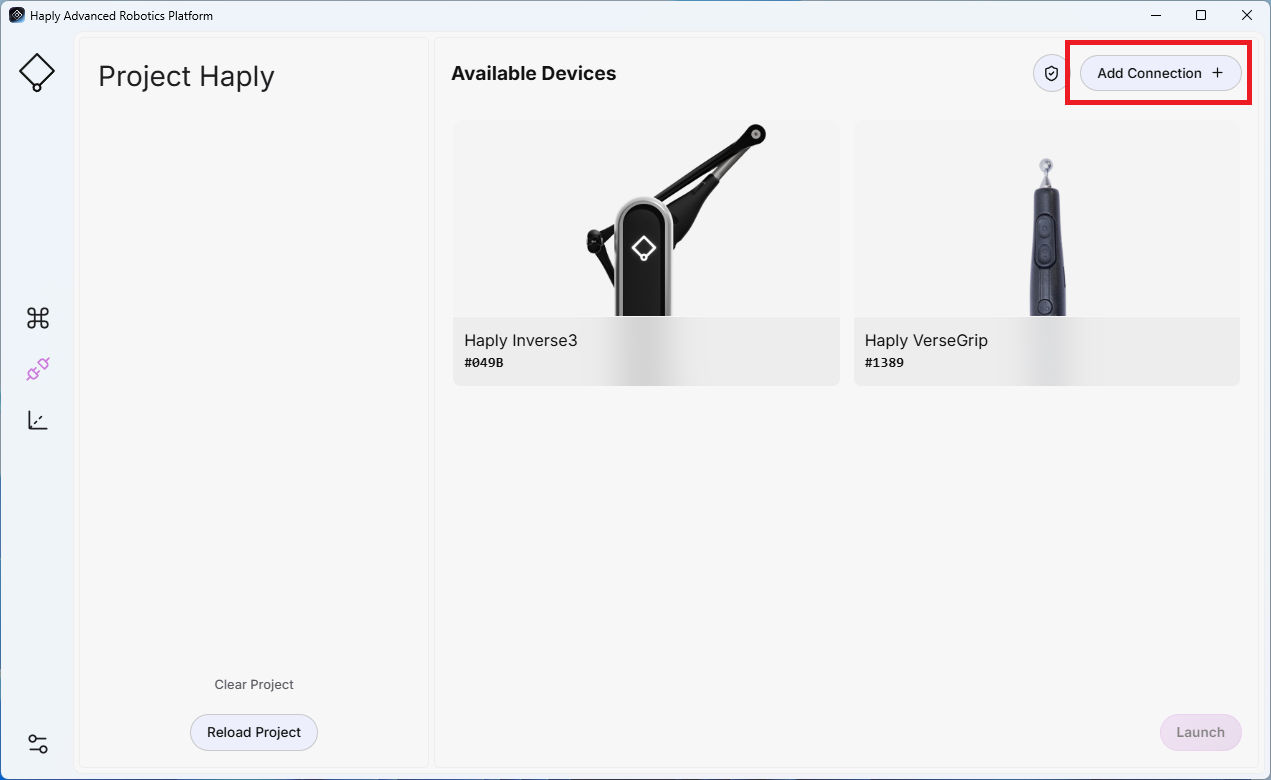
- Klicken Sie oben auf dem Bildschirm auf Verbindung hinzufügen.
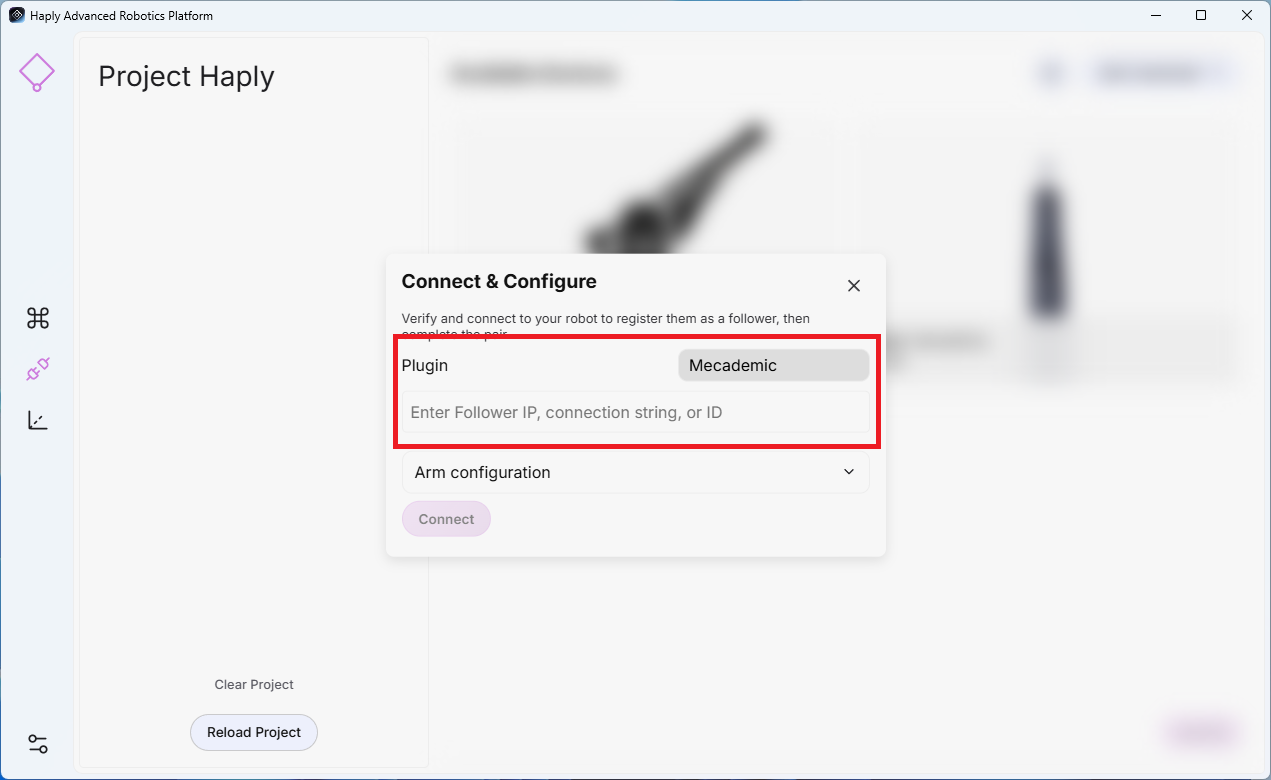
- Wählen Sie das passende Plugin für Ihren Roboterarm aus und geben Sie dessen IP-Adresse, Verbindungszeichenfolge oder ID ein.
-
Armkonfiguration (optional): Diese Einstellungen legen die anfängliche TCP-Pose und die Bewegungsparameter des Roboters fest, bevor die Teleoperation gestartet wird.
- Ausrichtung (Grad): Legt die gewünschte TCP-Ausrichtung fest.
- Positionsversatz (Meter): Legt den gewünschten TCP-Positionsversatz fest.
- Geschwindigkeit (%): Legt die maximal zulässige Bewegungsgeschwindigkeit des Roboters fest.
- Bewegung erlaubt: Bei Auswahl von Ja erlaubt HARP dem Roboter, nach dem Herstellen der Verbindung in die konfigurierte Pose zu fahren.
-
Klicken Sie auf Verbinden.
End-Effektor hinzufügen
End-Effektoren sind dem übergeordneten Follower-Gerät zugeordnet. Verbinden und konfigurieren Sie zuerst den Roboterarm und fügen Sie anschließend die entsprechende End-Effektor-Verbindung hinzu.
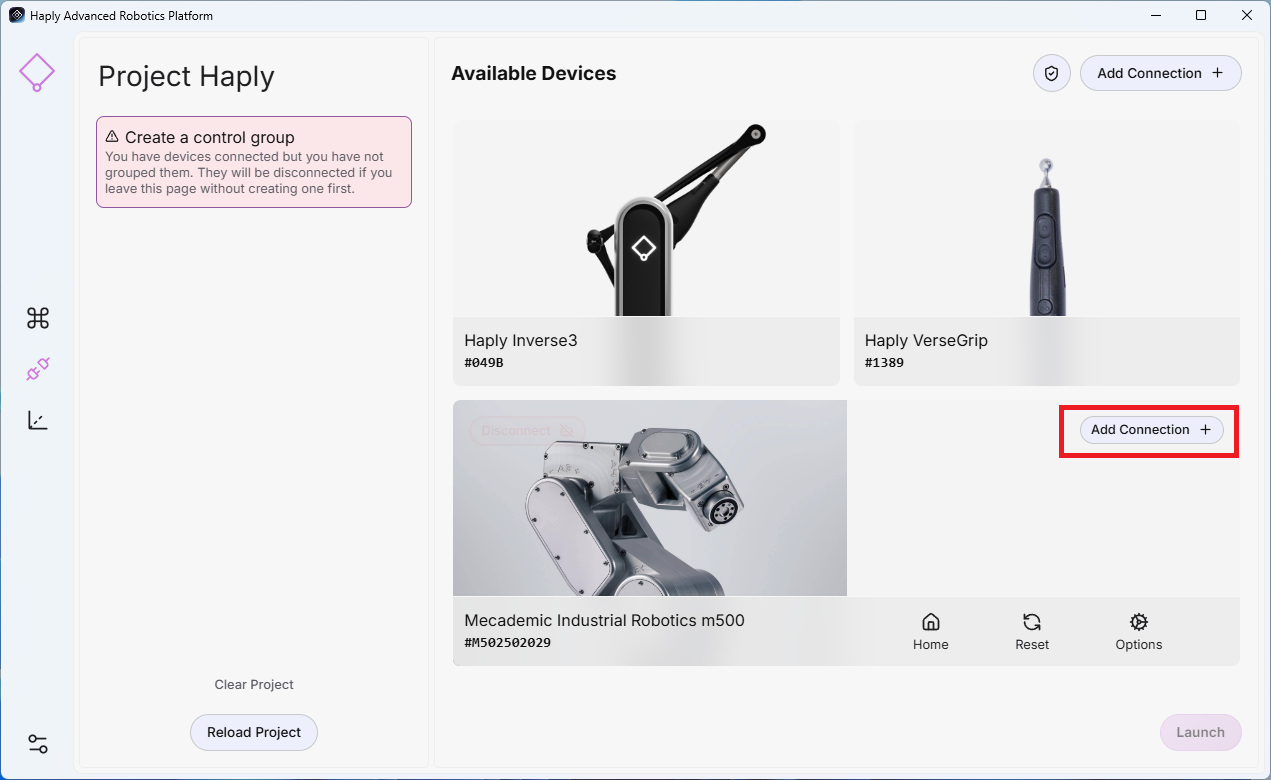
- Wählen Sie nach dem Hinzufügen Ihrer Roboterverbindung im übergeordneten Roboter, an dem der End-Effektor angeschlossen ist, Verbindung hinzufügen aus.
- Plugin auswählen: Wählen Sie das Plugin für Ihren Greifer aus.
- Adresse: Geben Sie die IP-Adresse oder den COM-Port des Geräts ein (z. B. COM11).
- Klicken Sie auf Verbinden.
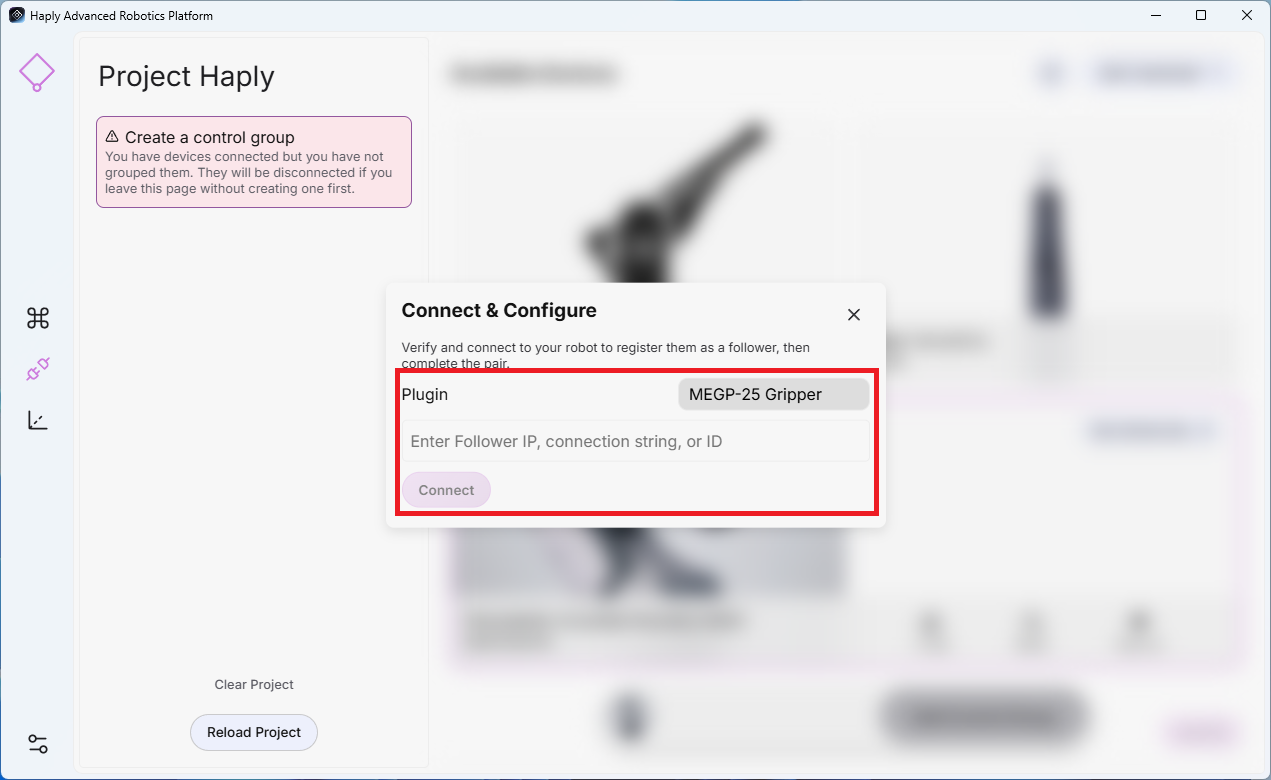
HARP unterstützt derzeit End-Effektoren von Mecademic, Robotiq-Greifer und Bota-F/T-Sensoren für Universal Robots.
- Verwenden Sie bei Mecademic-End-Effektoren dieselbe IP-Adresse wie der verbundene Mecademic-Roboter.
- Konfigurieren Sie bei einem externen Robotiq-Greifer oder Bota-F/T-Sensor das Gerät mit einer eigenen, eindeutigen IP-Adresse.
Steuerungsgruppe erstellen
- Wählen Sie auf dem Bildschirm Verbindungen jedes Gerät aus, das Sie in die Steuerungsgruppe aufnehmen möchten.
- Klicken Sie unten auf der Seite auf Steuerungsgruppe hinzufügen.
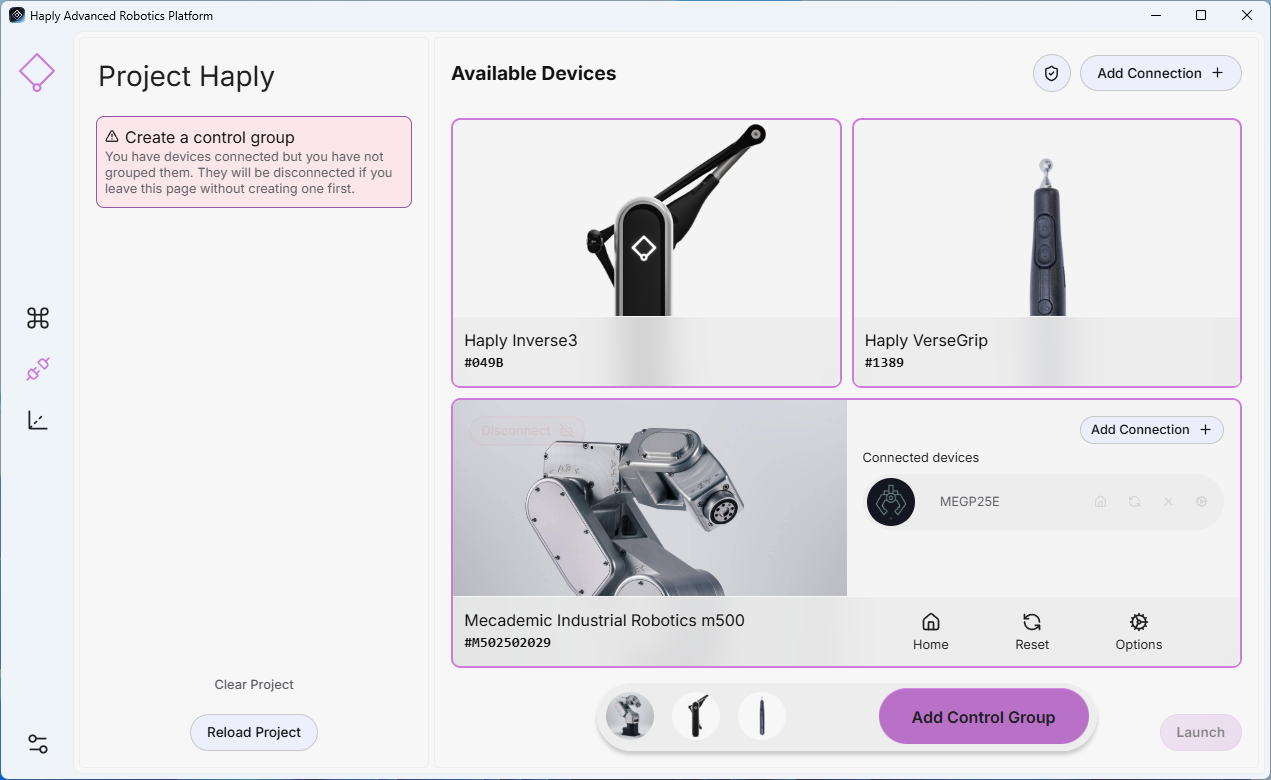
- Die neue Steuerungsgruppe wird im linken Bereich angezeigt und als Teil des aktuellen Projekts gespeichert.
Überprüfen Sie nach dem Anschließen eines neuen Geräts die korrekte Bewegungsrichtung und Geschwindigkeit bei niedriger Geschwindigkeit, während sich keine Personen oder Geräte in der Arbeitszelle befinden.
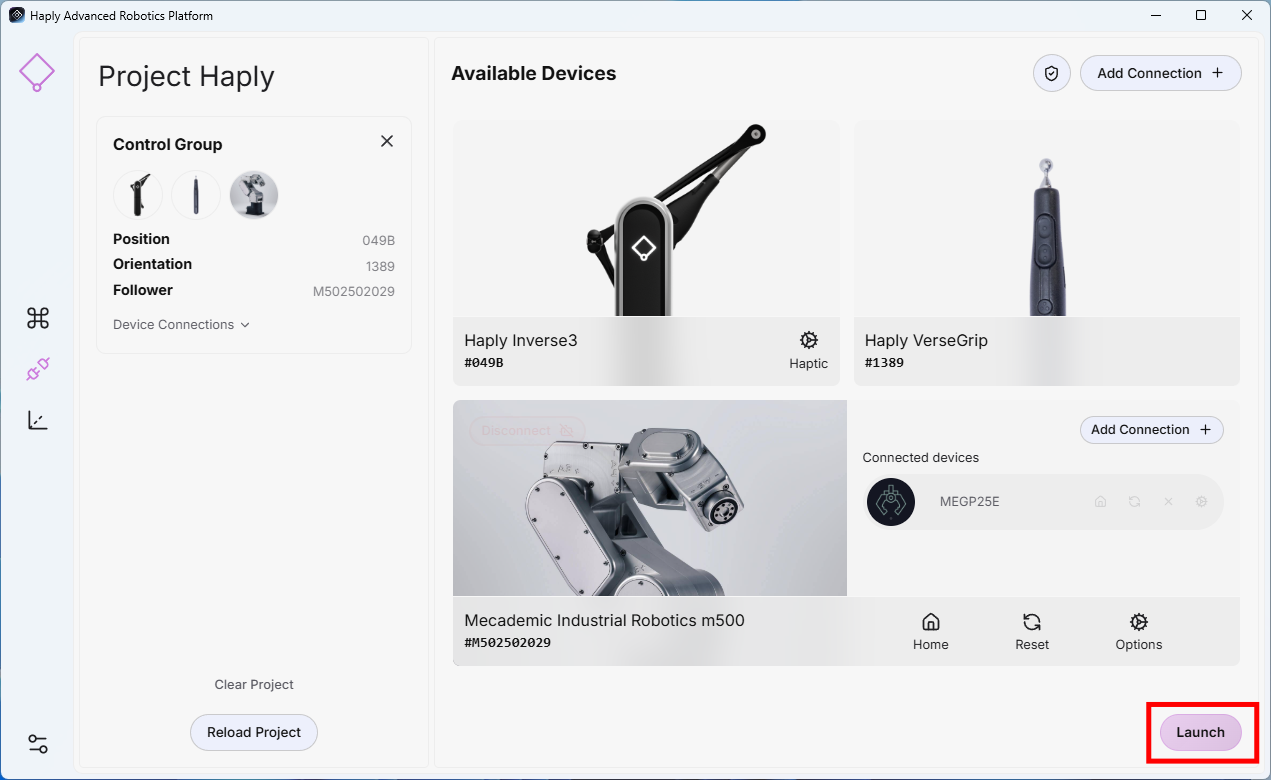
Teleoperation starten
Sobald die Steuerungsgruppe konfiguriert und alle erforderlichen Geräte verbunden sind, klicken Sie in der unteren rechten Ecke auf Starten, um die Teleoperation zu starten.