Hardware-Konfigurationen
Dieser Abschnitt enthält Beispiele für Hardware-Anordnungen, die dabei helfen, übliche HARP-Systemkonfigurationen zu veranschaulichen.
Diese Beispiele zeigen verschiedene praktische Kombinationen aus Leader-Geräten, Follower-Robotern, Endeffektoren und unterstützender Hardware. Nutzen Sie sie als Referenz beim Einrichten Ihres eigenen Systems, wobei Sie beachten sollten, dass die genaue Konfiguration je nach Anwendung und angeschlossener Hardware variieren kann.
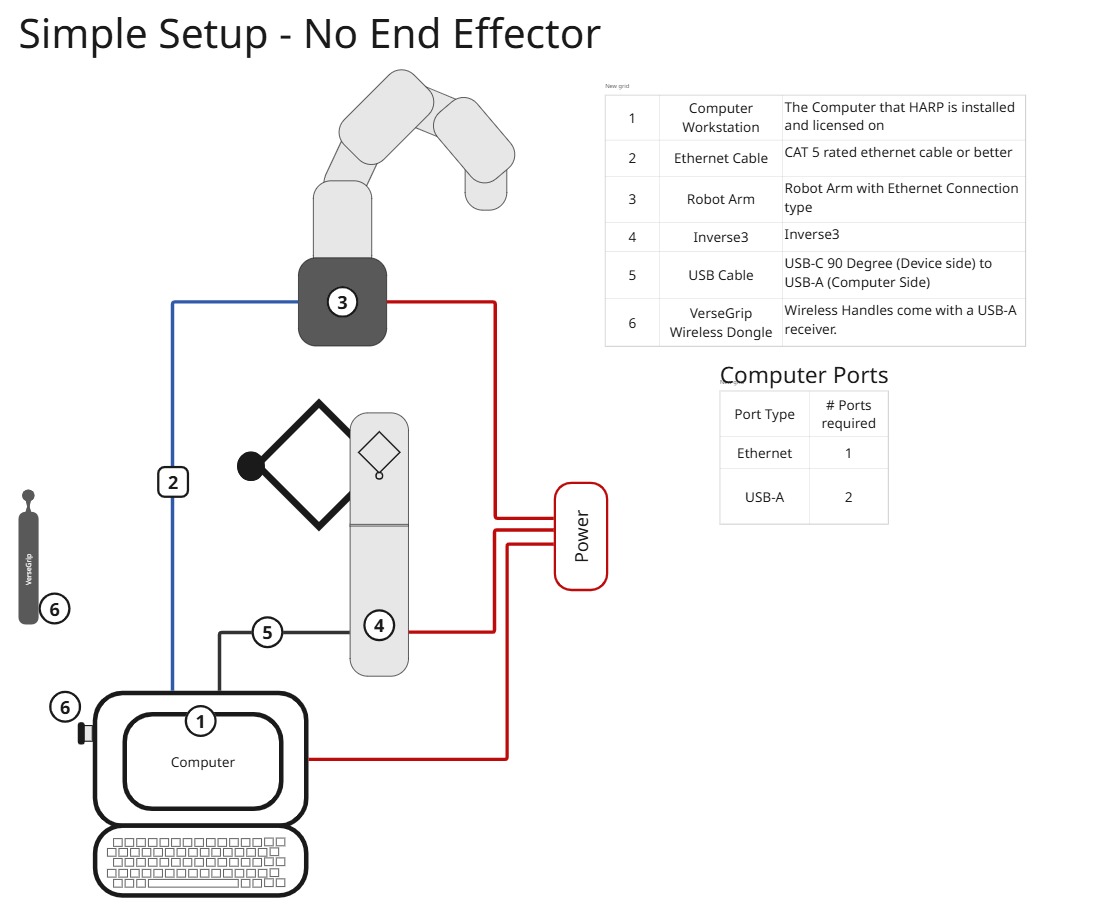
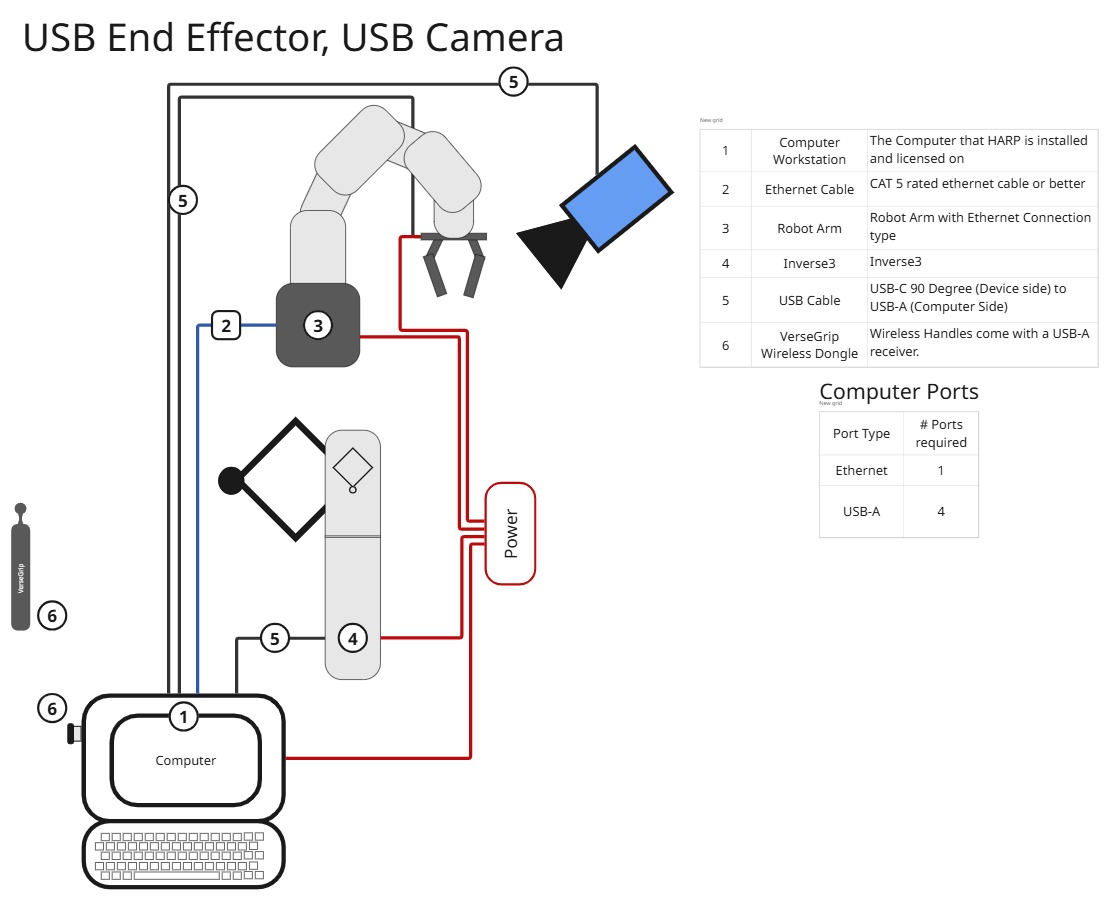
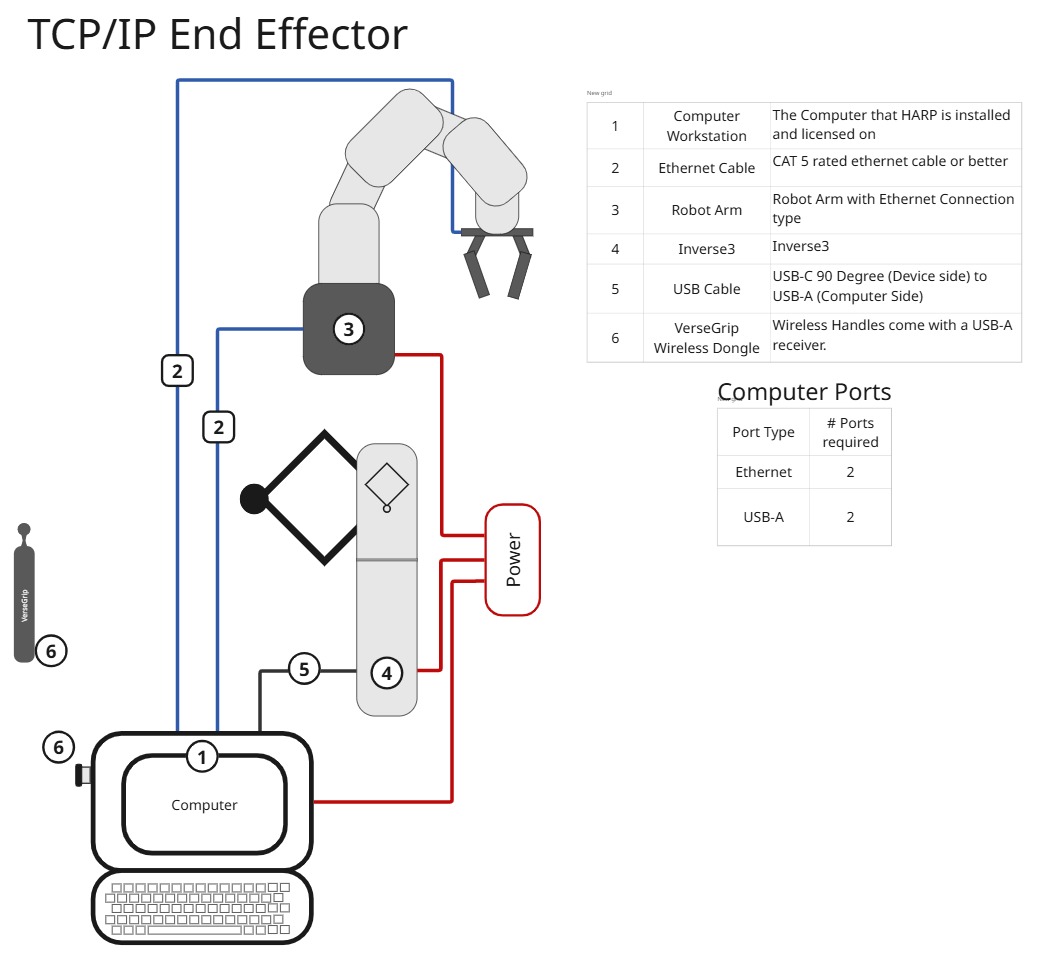
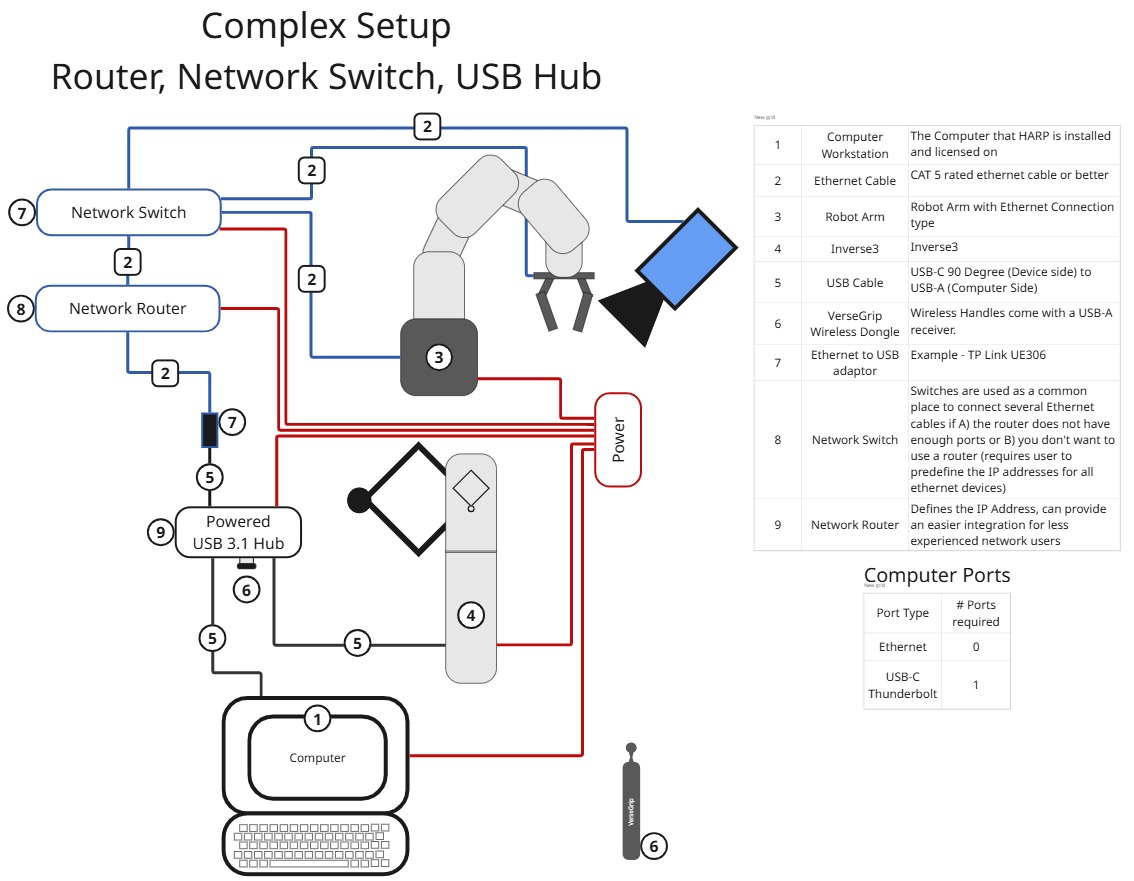
Wenn Ihr Computer nicht über genügend freie USB-Anschlüsse verfügt, können die Haptic-Leader-Geräte über einen kompatiblen USB-Hub angeschlossen werden.
Für eine zuverlässige Kommunikation und Force-Feedback-Leistung verwenden Sie einen für USB 3.1 ausgelegten oder für Thunderbolt ausgelegten Hub mit ausreichender Datenbandbreite.
Nicht alle USB-Hubs eignen sich für die Echtzeit-Kommunikation bei Haptik. Manche Hubs können den Datendurchsatz begrenzen, Kommunikationsprobleme verursachen oder die Leistung einschränken, wenn mehrere Geräte angeschlossen sind.
Für beste Ergebnisse:
- Verwenden Sie einen seriösen, entsprechend ausgelegten USB-3.1- oder Thunderbolt-Hub.
- Vermeiden Sie günstige Hubs, die möglicherweise nur eine begrenzte Bandbreite oder Stromversorgungsfähigkeit bieten.
- Wenn Kommunikations- oder Force-Feedback-Probleme auftreten, testen Sie die Geräte mit einer direkten Computerverbindung oder einem anderen Hub.
Haply Robotics hat im Allgemeinen eine bessere Kompatibilität mit etablierten Herstellern wie Lenovo, Anker, ORICO und Cable Matters festgestellt, wobei die Kompatibilität zwischen einzelnen Hub-Modellen jedoch variieren kann.