Makro aufzeichnen
Das Aufzeichnen von Roboterbewegungen ermöglicht es Ihnen, Makros zu erstellen, die später für wiederholbare Aufgaben abgespielt werden können. Indem Sie eine teleoperierte Bewegung aufzeichnen, können Sie dieselbe Bewegungsabfolge wiederverwenden, um einen Teil eines Prozesses zu automatisieren.
Aufzeichnungen bewahren den zeitlichen Ablauf der ursprünglichen Bewegung, sodass die Wiedergabe derselben Zeitskala folgt wie die aufgezeichnete Sequenz.
Während der Aufzeichnung erfasst HARP Daten der Follower-Seite, einschließlich der Gelenkpositionen des Roboters, Gelenkgeschwindigkeiten, Kraftdaten und – sofern verfügbar – des Greiferzustands.
Da die aufgezeichneten Daten von den Follower-Geräten stammen, können Sie mit der Steuerungsmethode teleoperieren, die für die jeweilige Aufgabe am angenehmsten ist, darunter:
- Steuerung nur der Translation
- Positions- und Orientierungssteuerung
- Achssperre
- Bewegungsskalierung
Diese Teleoperationseinstellungen beeinflussen, wie die Bewegung erzeugt wird, während die resultierende Follower-Bewegung für die Wiedergabe erfasst wird.
Aufzeichnung starten/beenden
- Klicken Sie in der Befehlsleiste jederzeit auf Aufzeichnung starten, unabhängig davon, ob die Kupplung eingerückt ist oder nicht. Weitere Informationen finden Sie unter Befehlszentrale.
- Während die Aufzeichnung läuft, erfasst HARP alle Daten der Follower-Seite, auch Zeiträume, in denen keine Bewegung stattfindet.
- Wenn die Aufzeichnung abgeschlossen ist, klicken Sie auf Aufzeichnung beenden, um die Erfassung zu beenden und zu speichern. Aufgezeichnete Dateien werden automatisch im Ordner
raw/des Projekts gespeichert. - Um die aufgezeichnete Bewegung dem Bereich Makros hinzuzufügen, klicken Sie auf Makro hinzufügen. Weitere Informationen finden Sie unter Makros.
- Geben Sie im Feld für die Makrobezeichnung einen Namen oder eine Nummer ein, oder lassen Sie das Feld leer, falls keine Bezeichnung erforderlich ist.
- Klicken Sie auf Datei auswählen und navigieren Sie zum Ordner
raw/des Projekts. - Wählen Sie eine oder mehrere aufgezeichnete
.hrpr-Dateien aus. - Klicken Sie auf Erstellen. Das neue Makro erscheint im Bereich Makros und kann anschließend zur Wiedergabe verwendet werden.
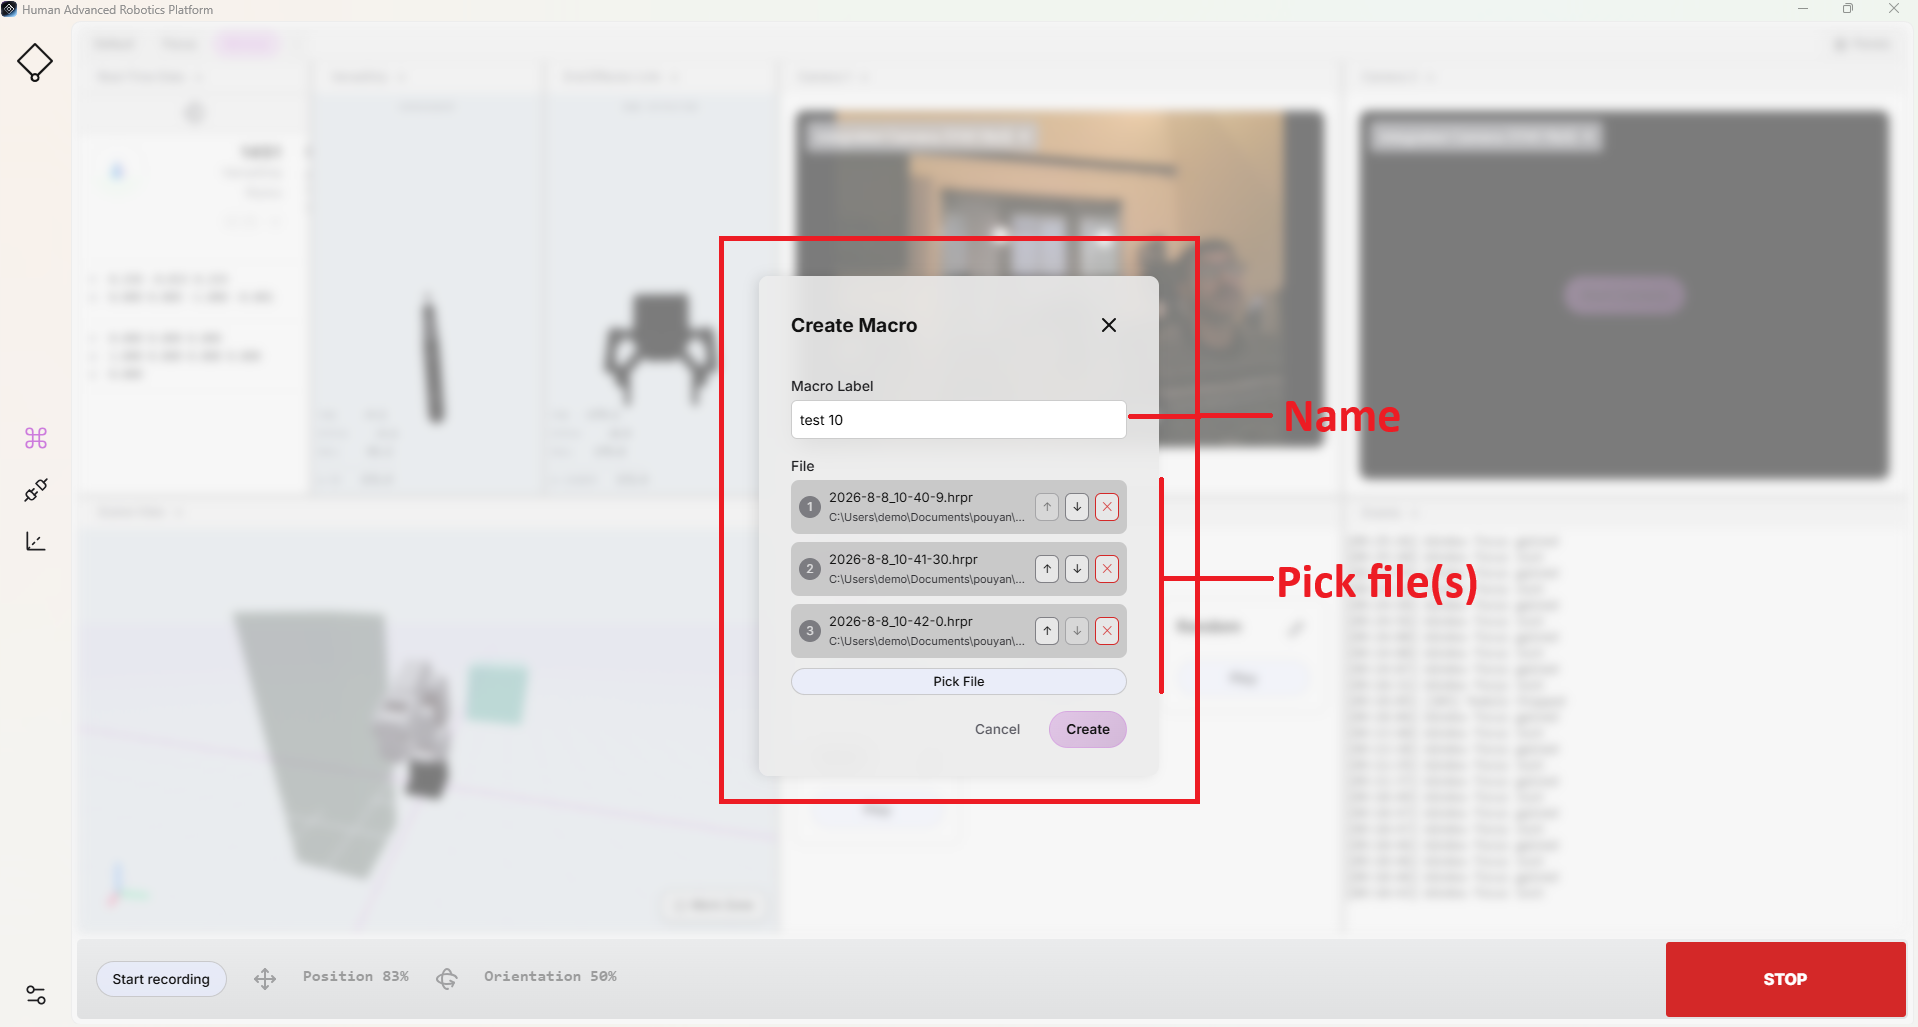
Sequenz von Makros
Für einfachere Aufzeichnung und Automatisierung erlaubt HARP, mehrere aufgezeichnete Bewegungen zu einem Makro zu kombinieren.
In vielen Anwendungen ist es möglicherweise nicht praktikabel, einen gesamten Prozess in einer einzigen Sitzung aufzuzeichnen. Stattdessen kann die Aufgabe in kleineren Segmenten aufgezeichnet werden, wobei jedes Segment als eigenes Makro gespeichert wird. Diese aufgezeichneten Bewegungen lassen sich anschließend zu einem einzigen Makro kombinieren.
Bei der Wiedergabe führt HARP die ausgewählten .hrpr-Aufzeichnungen nacheinander in der konfigurierten Reihenfolge aus.
Da die Aufzeichnungen die teleoperierten Handbewegungen des Benutzers erfassen, ist es wichtig, unnötige Pausen zwischen den Segmenten einer Sequenz zu minimieren. Kurze Übergänge zwischen aufgezeichneten Makros tragen dazu bei, dass die Bewegung bei der Wiedergabe flüssiger und kontinuierlicher verläuft.
Makro bearbeiten
Nach dem Erstellen eines Makros können Sie seine Konfiguration jederzeit bearbeiten. Dazu gehören das Ändern des Makronamens, das Ersetzen der zugehörigen Aufzeichnung sowie das Hinzufügen oder Entfernen von Bewegungen in einer Sequenz.
Um ein Makro zu bearbeiten, klicken Sie auf das Stift-Symbol in der oberen rechten Ecke des entsprechenden Makros im Bereich Makros.
Erfasste Daten
Aufgezeichnete Makros werden mit dem folgenden Dateinamenformat gespeichert:
YYYY-M-D_H-m-s.hrpr
Zum Beispiel:
2026-9-7_9-29-32.hrpr
Während einer Aufzeichnungssitzung erfasst HARP mindestens die folgenden Daten der Follower-Seite:
- Roboterarm: Position, Gelenkwinkel und Geschwindigkeit
- Endeffektor: Position
Aufzeichnungen werden in einem an G-code angelehnten Textformat gespeichert, das es ermöglicht, Bewegungspfade bei Bedarf zu überprüfen und zu ändern.
- Einzelne Zeilen oder Achswerte können entfernt werden, um das Verhalten bei der Wiedergabe anzupassen.
- Fehlende Achswerte behalten ihre aktuellen Werte bei. Wird eine Achse in einem Wiedergabeschritt weggelassen, hält HARP diese Achse an ihrer aktuellen Position, anstatt einen neuen Wert vorzugeben.
Weitere Informationen zu aufgezeichneten Makros und deren Dateistruktur finden Sie unter Makro-Dateiformat.
Home-Makro
Wie unter Konfigurierbare Home-Pose beschrieben, können Sie eine Roboterkonfiguration als Standard-Home-Pose speichern.
Da die Kollisionsvermeidung automatisch angewendet wird, wenn das Home-Makro ausgeführt wird, berechnet HARP den Bewegungspfad anhand der aktuellen Pose des Roboters, der konfigurierten Home-Pose und der im Arbeitsbereich definierten Hindernisse neu.
Wenn eine Home-Pose gespeichert wird, erstellt HARP automatisch die folgende Datei im Ordner raw/ des Projekts: CG0-HOME.hrpr
Diese Datei speichert die konfigurierte Home-Pose.
Jedes Mal, wenn Sie im Makro Home auf Abspielen klicken, verwendet der Bahnplaner die gespeicherte Home-Pose, um eine kollisionsvermeidende Trajektorie zu erzeugen. Die daraus resultierende geplante Bewegung wird gespeichert als: CG0-HOME-PLANNED.hrpr
Die geplante Trajektorie kann sich bei jeder Erzeugung ändern, abhängig von der aktuellen Pose des Roboters, der Ziel-Home-Pose und den im Arbeitsbereich definierten Hindernissen.
Daher kann der Ordner raw/ des Projekts neben den vom Benutzer aufgezeichneten Bewegungsdateien auch diese beiden Home-bezogenen Dateien enthalten:
CG0-HOME.hrpr— Speichert die konfigurierte Home-Pose.CG0-HOME-PLANNED.hrpr— Speichert die zuletzt erzeugte kollisionsvermeidende Trajektorie zur Home-Pose.
Beispiel
Angenommen, Ihr Projekt heißt Haply_Robotics und befindet sich im Verzeichnis Documents/projects.
Wenn Sie ein Makro aufzeichnen, speichert HARP die Aufzeichnung automatisch im Ordner raw/ des Projekts. Um auf die aufgezeichneten Makros zuzugreifen, navigieren Sie zu:
/Documents/projects/Haply_Robotics/raw/
Darin finden Sie die aufgezeichneten Makrodateien im Format .hrpr.