Roboterparameter
Wenn ein Folgeroboter verbunden ist, stehen mehrere Steuerungsoptionen zur Verfügung, darunter Home, Reset und Options.
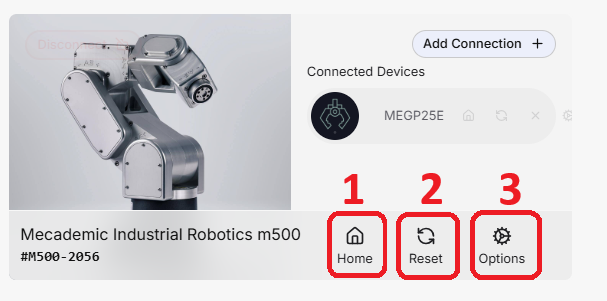
- Home: Bewegt den Roboter in seine vordefinierte Standard-Home-Pose. Diese Bewegung wird unabhängig von den virtuellen Kollisionsobjekten ausgeführt, die im Arbeitsraum von HARP konfiguriert sind.
WARNUNG
Stellen Sie vor der Verwendung von Home sicher, dass der physische Arbeitsraum des Roboters frei ist und die Bewegung sicher abgeschlossen werden kann.
-
Reset: Setzt die Roboterverbindung zurück und versucht, die Kommunikation mit dem Folgegerät erneut herzustellen.
-
Options: Öffnet die roboterspezifischen Konfigurationseinstellungen, die in HARP verfügbar sind. Änderungen, die in diesem Bereich vorgenommen werden, werden direkt an den Roboter gesendet, sodass für die unterstützten Einstellungen außerhalb von HARP keine zusätzliche Konfiguration erforderlich ist. Weitere Informationen finden Sie unter Roboter-Einstellungen.