Robotereinstellungen
HARP ist als modulare Steuerungsplattform konzipiert, die die Integration mehrerer Roboterarme über robotspezifische Plugins unterstützt.
Jedes Robotermodell verfügt über eigene kinematische Parameter, Bewegungsgrenzen, Werkzeugdefinitionen und Sicherheitskonfigurationen. Robotspezifische Abstimmungs- und Kalibrierparameter werden weiterhin vom Roboterhersteller festgelegt und nicht direkt über HARP konfiguriert.
Allerdings bietet HARP Zugriff auf ausgewählte Roboterparameter, die direkt über die Benutzeroberfläche geändert werden können. Unterstützte Änderungen werden an den Roboter übermittelt, ohne dass Sie das native Konfigurationsportal des Roboters oder das Teach-Pendant öffnen müssen.
Mecademic Meca500
Wenn ein Meca500-Roboter verbunden ist, klicken Sie auf die Schaltfläche Options, um auf die konfigurierbaren Parameter zuzugreifen, die vom HARP-Plugin unterstützt werden.
Das Meca500-Plugin wurde auf Grundlage der öffentlich verfügbaren Spezifikationen des Herstellers entwickelt und soll Meca500-Anwendern eine sofort einsatzbereite Integration bieten.
Roboter-Einstellungen
Die nachfolgend beschriebenen Parameter stammen aus der offiziellen Dokumentation von Mecademic. Ausführlichere Informationen finden Sie in den offiziellen Ressourcen von Mecademic.
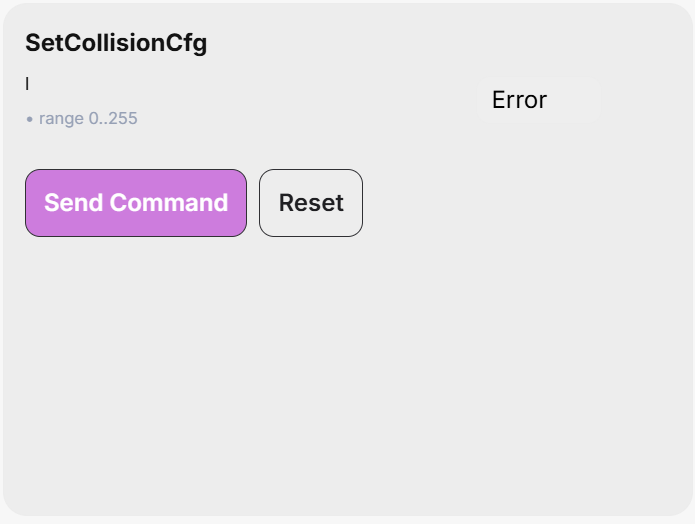
SetCollisionCfg
Dieser Befehl legt den Ereignis-Schweregrad für die Kollisionsüberwachung fest (Roboterglieder, Werkzeugkugel und MPM500-Modul).
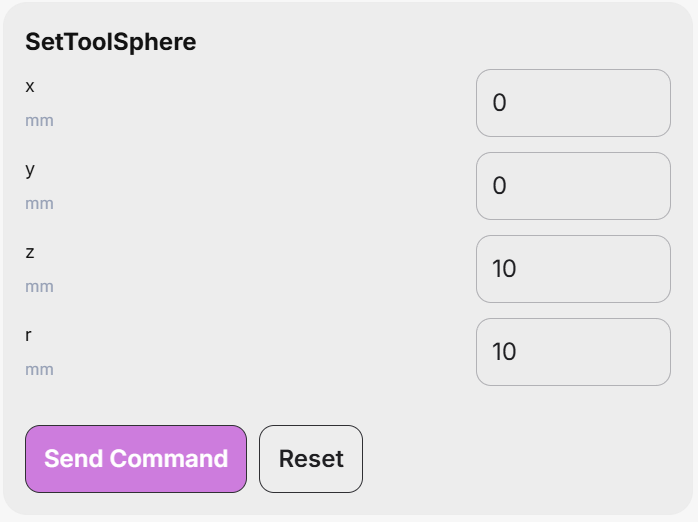
SetToolSphere
Dieser Befehl definiert eine im Flanschreferenzsystem (FRF) fixierte Kugel. Anschließend können Kollisionen dieser Kugel mit den Robotergliedern sowie mit der Außenseite eines Begrenzungsquaders überwacht werden, der mit dem Befehl SetWorkZoneLimits festgelegt wurde. Die Überwachung wird durch die Befehle SetWorkZoneCfg und SetCollisionCfg definiert.
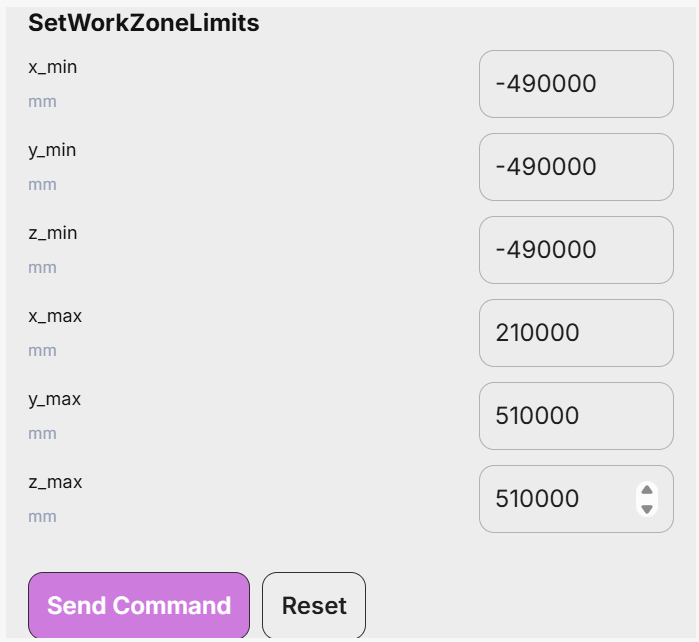
SetWorkZoneLimits
Dieser Befehl definiert einen Begrenzungsquader, dessen Seiten parallel zu den Achsen des Basisreferenzsystems (BRF) verlaufen. Die Argumente des Befehls sind die Koordinaten zweier diagonal gegenüberliegender Ecken, die als „Minimum“- und „Maximum“-Ecke bezeichnet werden, sodass jede Koordinate der Minimum-Ecke kleiner ist als die entsprechende Koordinate der Maximum-Ecke.
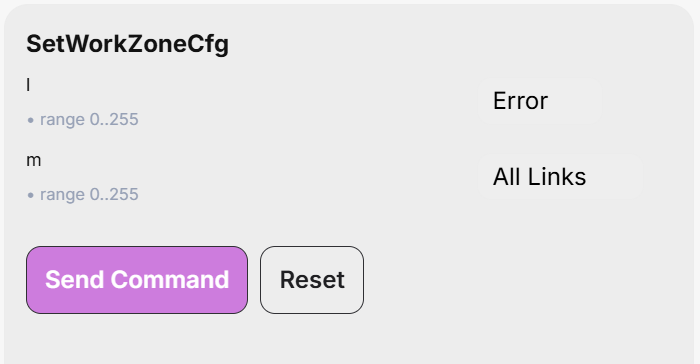
SetWorkZoneCfg
Dieser Befehl legt den „Ereignis-Schweregrad“ für die Überwachung der Arbeitsraumgrenzen sowie die zu prüfenden Roboterteile fest.
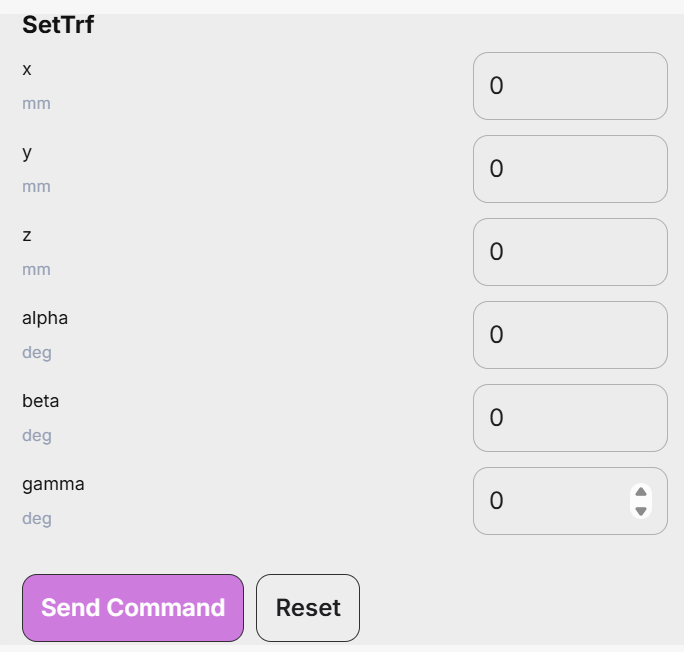
SetTrf
Dieser Befehl definiert die Pose des TRF bezüglich des FRF. Beachten Sie, dass dieser Befehl den Roboter vollständig anhalten lässt, selbst wenn Blending aktiviert ist.
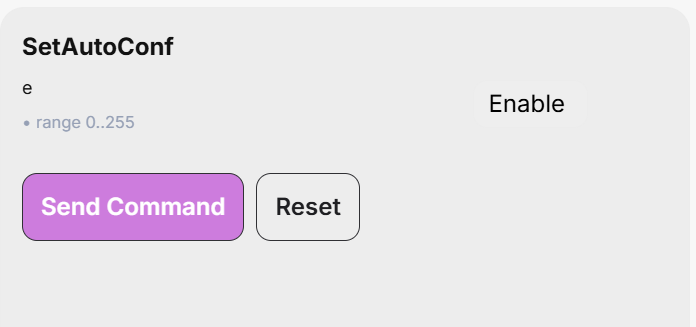
SetAutoConf
Dieser Befehl aktiviert oder deaktiviert die automatische Auswahl der Haltungskonfiguration, die bei den Befehlen MovePose und MoveLin* berücksichtigt wird. Diese automatische Auswahl ermöglicht es der Steuerung in Verbindung mit der Auswahl der Turn-Konfiguration, die „nächstgelegene“ Gelenkkonfiguration zu wählen, die der Zielpose entspricht.
Bei MoveLin*-Befehlen erlaubt die Aktivierung der automatischen Auswahl der Haltungskonfiguration zwar einen Konfigurationswechsel, jedoch nur dann, wenn der Pfad zufällig exakt durch eine Handgelenks- oder Schultersingularität verläuft.
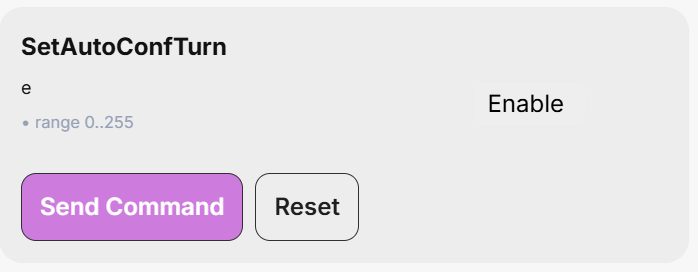
SetAutoConfTurn
Dieser Befehl aktiviert bzw. deaktiviert die automatische Turn-Auswahl für das letzte Gelenk des Roboters. Er betrifft den Befehl MovePose sowie alle MoveLin*-Befehle. Wenn die automatische Turn-Auswahl aktiviert ist und ein MovePose-Befehl ausgeführt wird, nimmt das letzte Gelenk stets den kürzesten Weg und dreht sich um nicht mehr als 180°. Bei einem MoveLin*-Befehl erlaubt die Aktivierung der automatischen Turn-Auswahl dagegen lediglich einen Wechsel der Turn-Konfiguration entlang der Linearbewegung.