Roboterpose
Standardmäßig wird der Roboter am Ursprung des Workspace platziert, (0, 0, 0). Konfigurieren Sie die Roboterpose vor dem Start der Teleoperation so, dass der virtuelle Workspace dem physischen Aufbau entspricht.
Ziel ist es, sicherzustellen, dass die Bewegung des Leaders intuitiv auf die Bewegung des Followers abgebildet wird. Wenn Sie das Eingabegerät beispielsweise nach links bewegen, sollte sich auch der Roboter nach links bewegen. Ebenso sollte eine Aufwärtsbewegung des Eingabegeräts einer Aufwärtsbewegung des Roboters entsprechen.
So konfigurieren Sie die Roboterpose:
- Öffnen Sie die Seite Workspace in HARP.
- Suchen Sie links den Bereich Workspace-Konfiguration.
- Wählen Sie den verbundenen Roboter in der Objektliste auf der linken Seite aus.
- Verwenden Sie die Felder zur Roboterkonfiguration auf der rechten Seite, um Folgendes anzupassen:
- Position (X, Y, Z): Legt die Position der Roboterbasis im Workspace in Metern fest.
- Rotation: Legt die Ausrichtung der Roboterbasis in Grad fest.
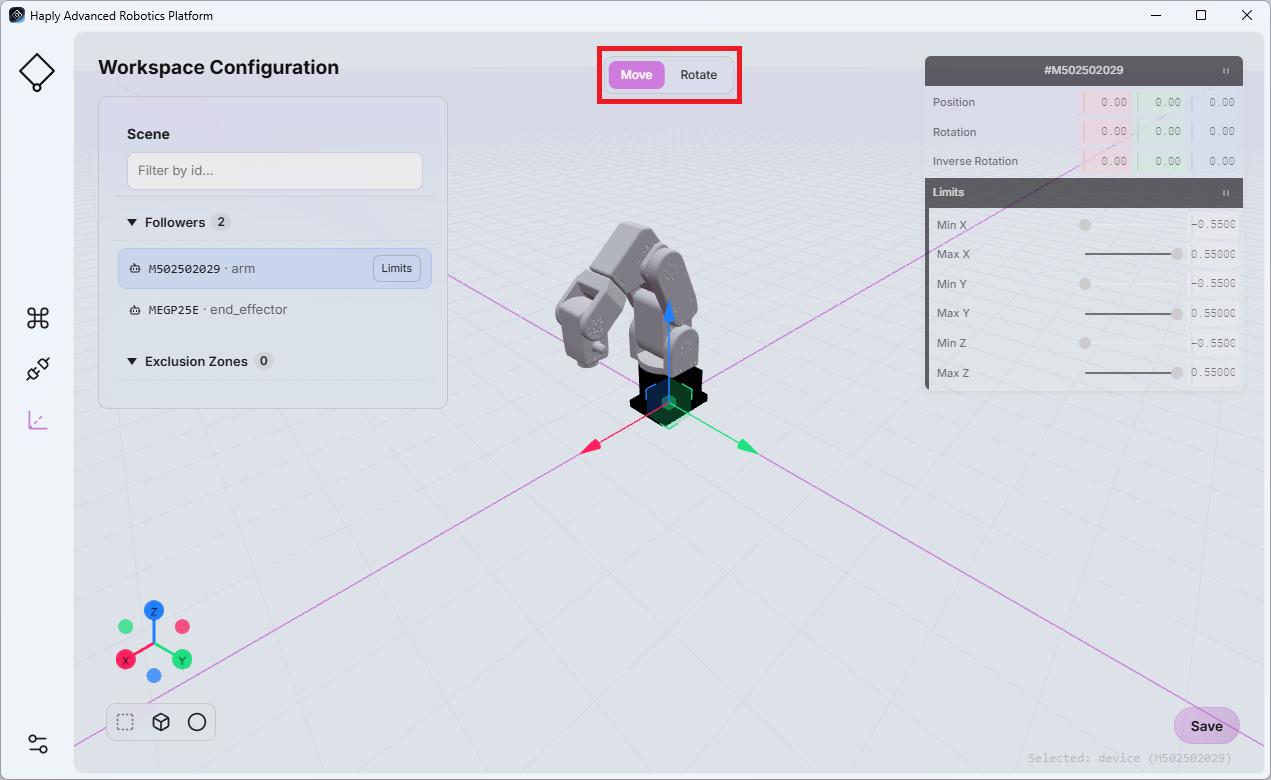
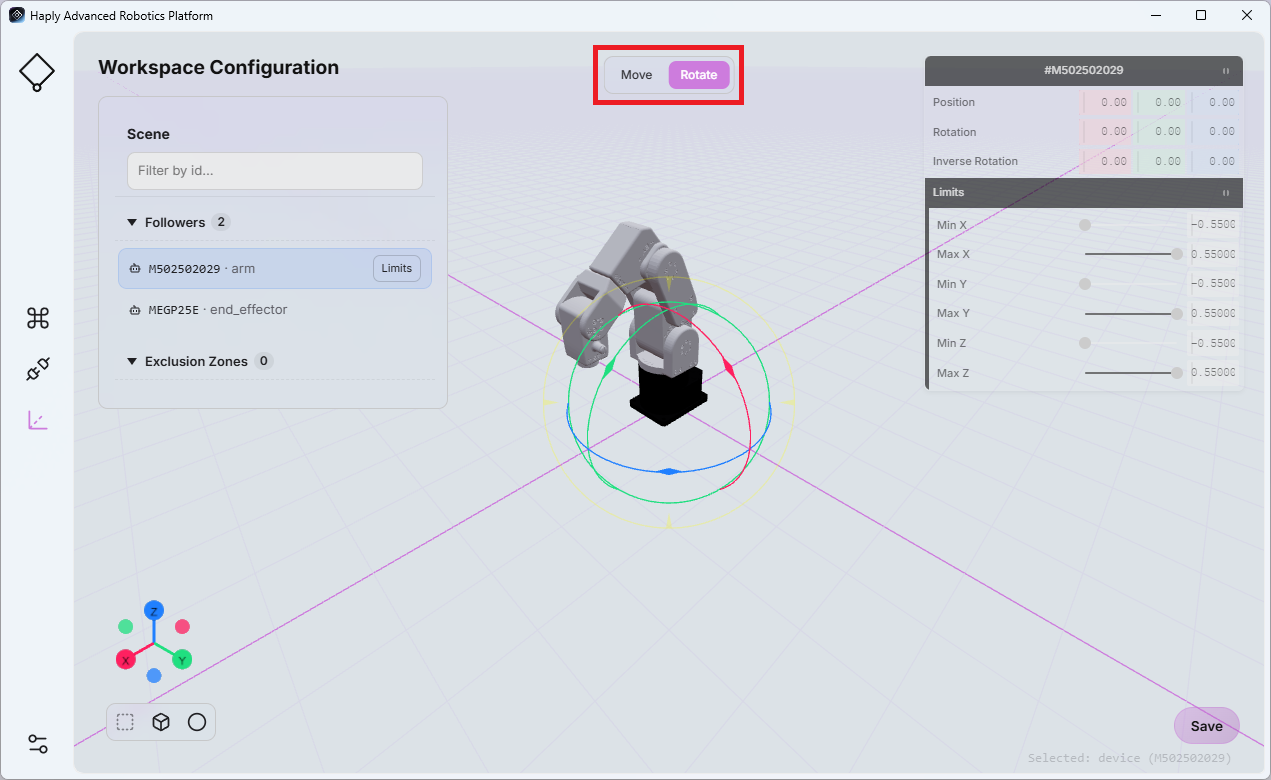
Mit diesen Einstellungen lassen sich unterschiedliche Montagepositionen und Ausrichtungen des Roboters im physischen Workspace abbilden.
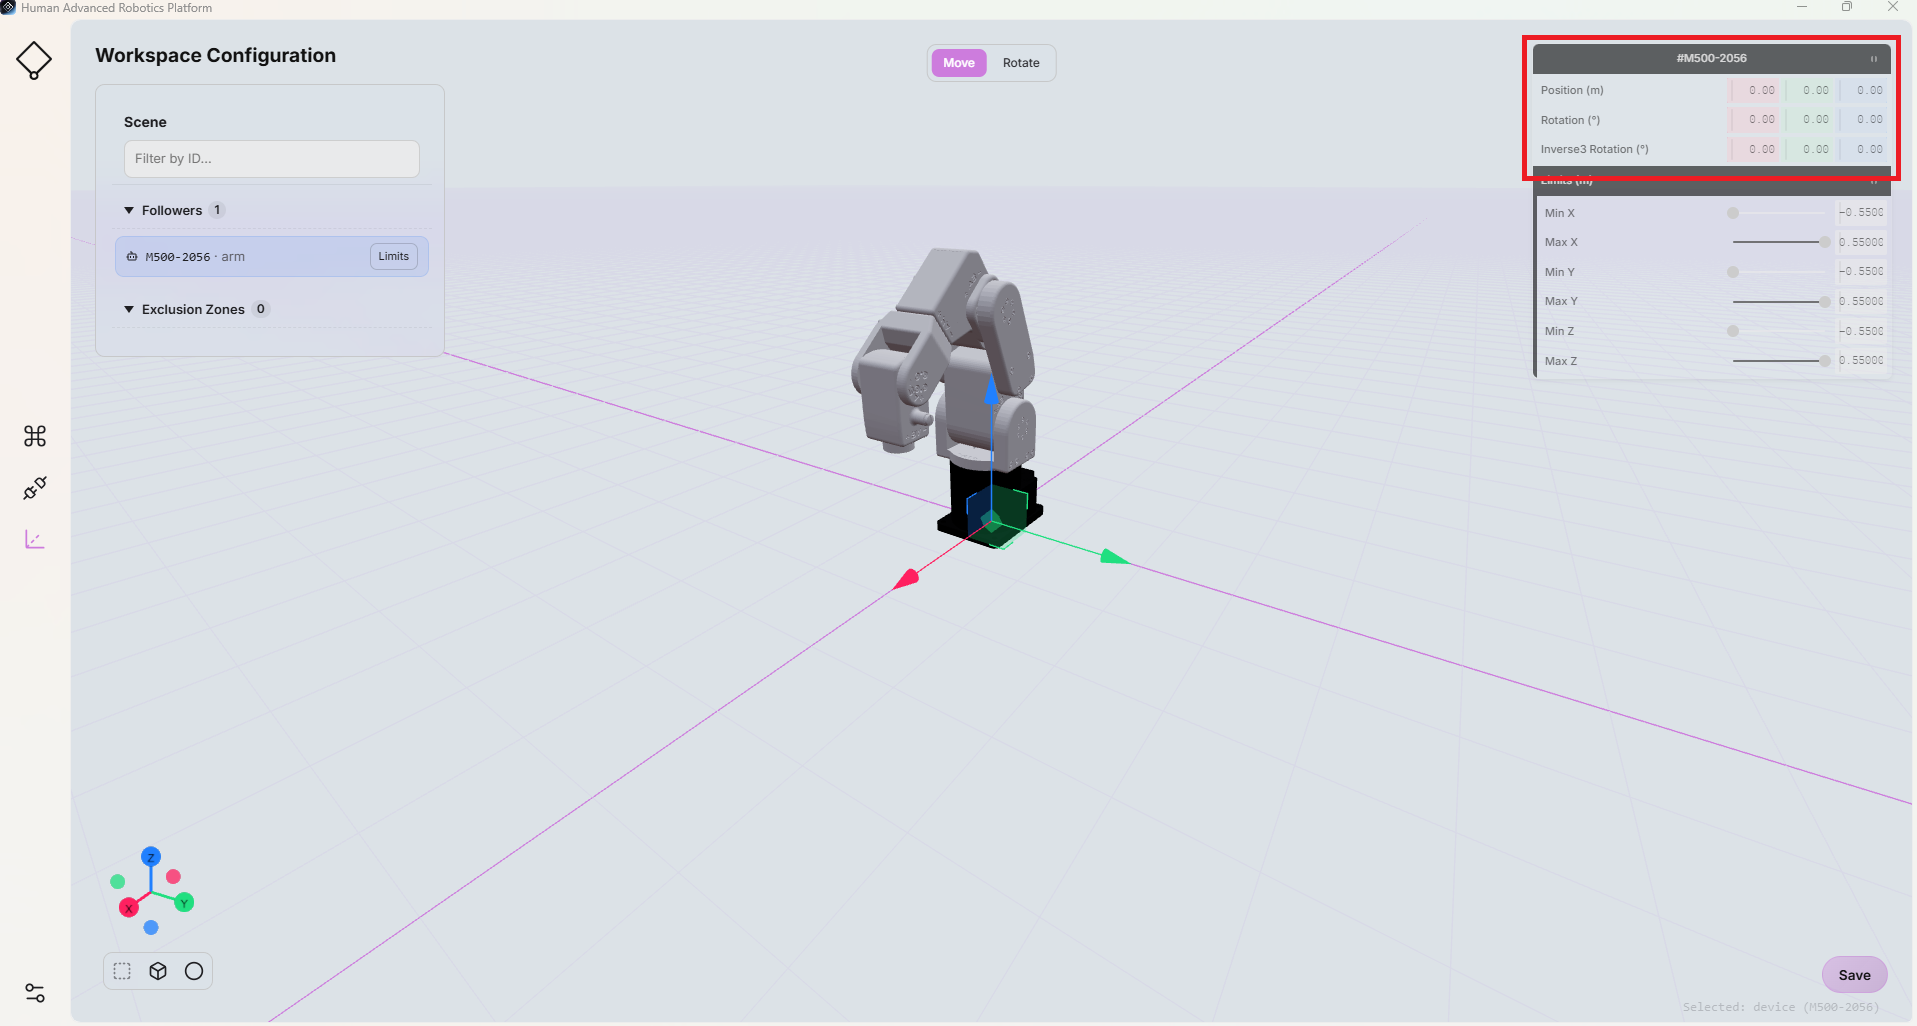
Außerdem können Sie die Ausrichtung von Inverse3 anpassen, indem Sie die Werte in den Feldern Inverse3 Rotation ändern. Diese Werte werden in Grad angegeben.
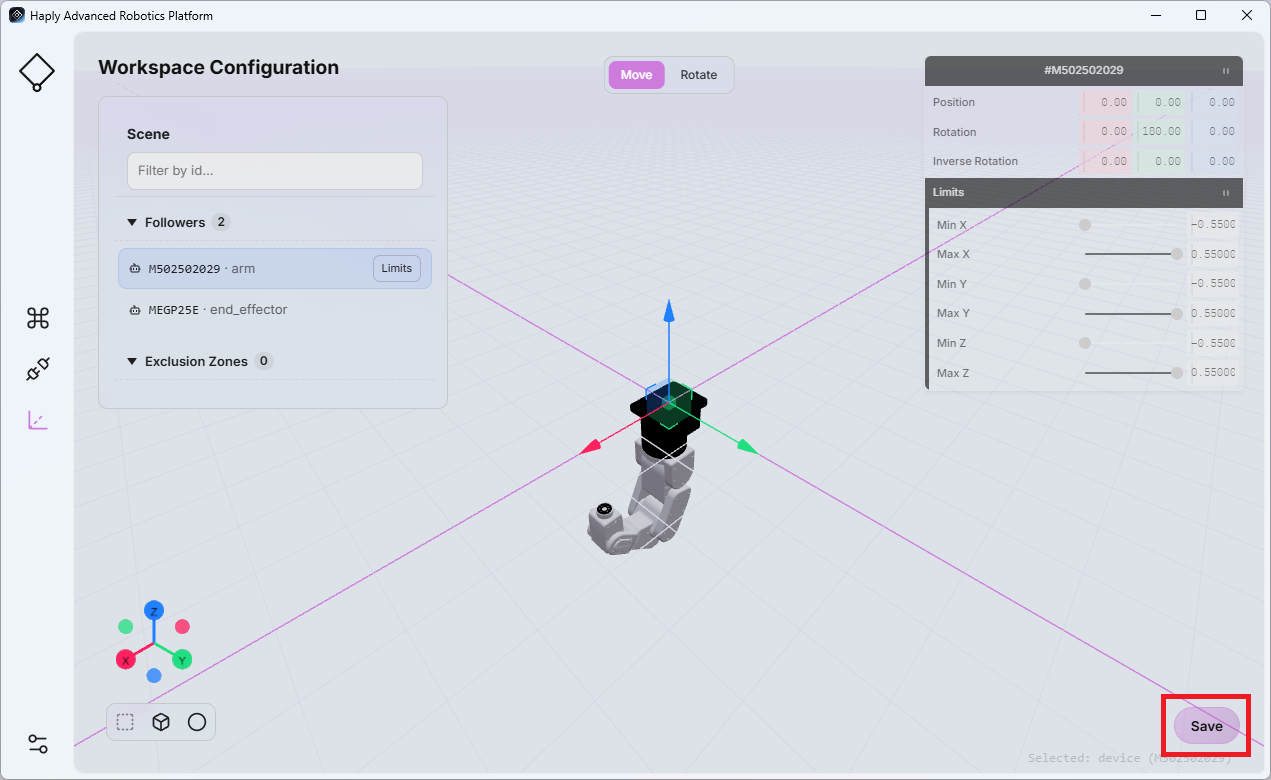
Klicken Sie vor dem Verlassen der Seite auf Speichern, um die aktualisierte Konfiguration zu speichern.