Paramètres du robot
Lorsqu'un robot suiveur est connecté, plusieurs options de contrôle deviennent disponibles, notamment Accueil, Réinitialiser et Options.
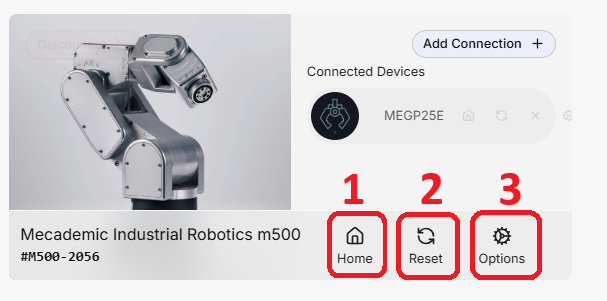
- Accueil : déplace le robot vers sa pose d'accueil par défaut prédéfinie. Ce mouvement est exécuté indépendamment des objets de collision virtuels configurés dans l'espace de travail HARP.
AVERTISSEMENT
Avant d'utiliser Accueil, assurez-vous que l'espace de travail physique du robot est dégagé et que le mouvement peut être effectué en toute sécurité.
-
Réinitialiser : réinitialise la connexion du robot et tente de rétablir la communication avec l'appareil suiveur.
-
Options : ouvre les paramètres de configuration propres au robot disponibles dans HARP. Les modifications apportées dans cette section sont envoyées directement au robot; aucune configuration supplémentaire n'est donc requise en dehors de HARP pour les paramètres pris en charge. Pour plus d'informations, consultez Paramètres du robot.