Paramètres du robot
HARP est conçu comme une plateforme de contrôle modulaire qui permet l'intégration de plusieurs bras robotisés au moyen de modules d'extension propres à chaque robot.
Chaque modèle de robot possède ses propres paramètres cinématiques, limites de mouvement, définitions d'outils et configurations de sécurité. Les paramètres de réglage et d'étalonnage propres à chaque robot demeurent définis par le fabricant du robot et ne sont pas configurés directement dans HARP.
Cependant, HARP donne accès à certains paramètres du robot qui peuvent être modifiés directement depuis l'interface. Les modifications prises en charge sont envoyées au robot sans que vous ayez à ouvrir le portail de configuration natif du robot ni son pupitre d'apprentissage.
Mecademic Meca500
Lorsqu'un robot Meca500 est connecté, cliquez sur le bouton Options pour accéder aux paramètres configurables pris en charge par le module d'extension HARP.
Le module d'extension Meca500 a été développé à partir des spécifications publiques du fabricant et vise à offrir une intégration prête à l'emploi aux utilisateurs du Meca500.
Paramètres du robot
Les paramètres décrits ci-dessous sont tirés de la documentation officielle de Mecademic. Pour plus de détails, consultez les ressources officielles de Mecademic.
SetCollisionCfg
Cette commande précise le niveau de gravité des événements pour la surveillance des collisions (liaisons du robot, sphère d'outil et module MPM500).
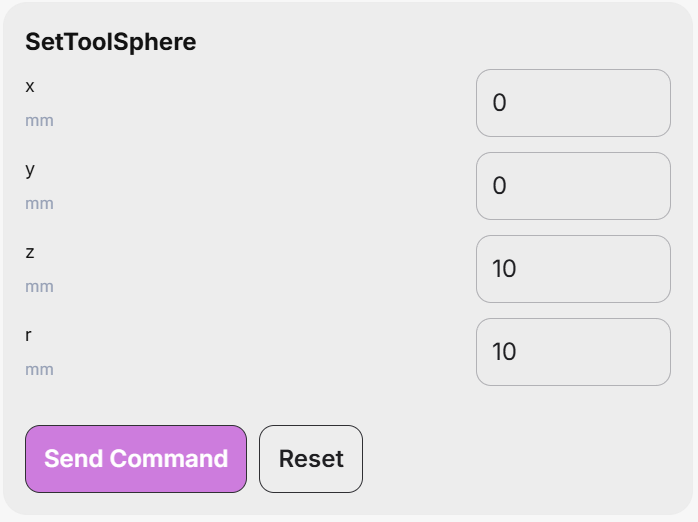
SetToolSphere
Cette commande définit une sphère fixée au repère de bride (FRF). Les interférences entre cette sphère et les liaisons du robot, ainsi que l'extérieur d'une boîte englobante définie avec la commande SetWorkZoneLimits, peuvent alors être surveillées, selon les paramètres définis par les commandes SetWorkZoneCfg et SetCollisionCfg.
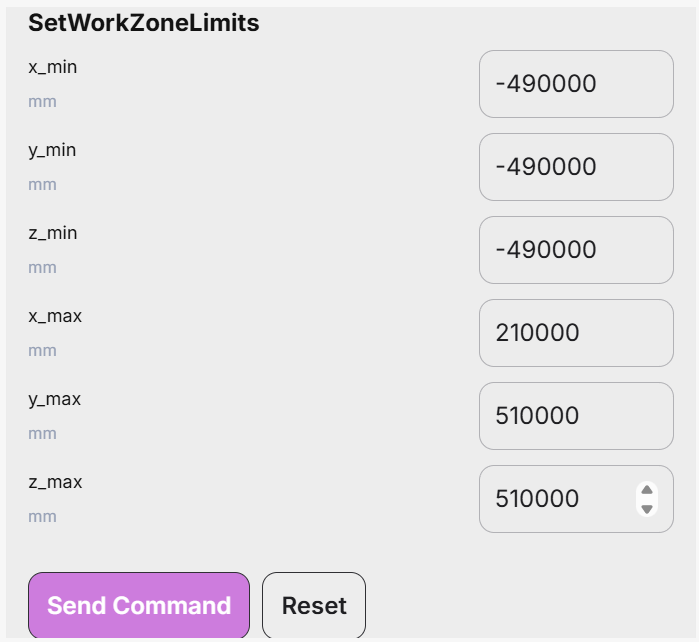
SetWorkZoneLimits
Cette commande définit une boîte englobante (un parallélépipède rectangle) dont les côtés sont parallèles aux axes du repère de base (BRF). Les arguments de la commande sont les coordonnées de deux coins diagonalement opposés, appelés coins « minimum » et « maximum », de sorte que chaque coordonnée du coin minimum soit inférieure à la coordonnée correspondante du coin maximum.
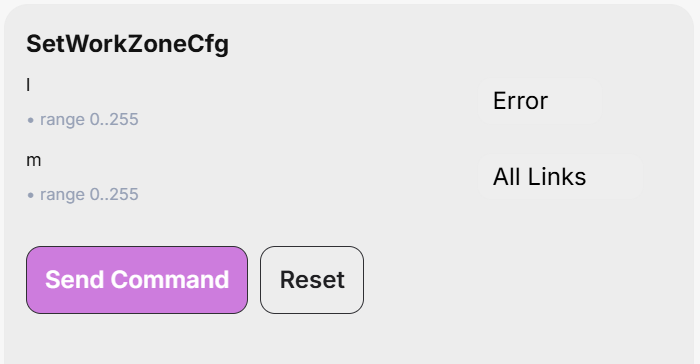
SetWorkZoneCfg
Cette commande précise la « gravité des événements » pour la surveillance des limites de la zone de travail et les parties du robot devant être vérifiées.
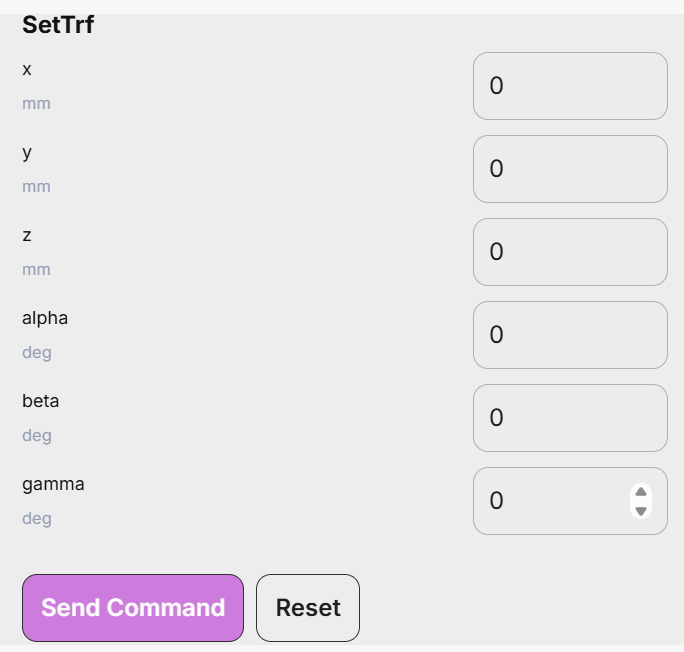
SetTrf
Cette commande définit la pose du TRF par rapport au FRF. Notez que cette commande provoque l'arrêt complet du robot, même si le raccordement de trajectoires est activé.
SetAutoConf
Cette commande active ou désactive la sélection automatique de la configuration de posture, qui s'applique aux commandes MovePose et MoveLin*. Cette sélection automatique, combinée à la sélection de la configuration de tour, permet au contrôleur de choisir l'ensemble d'articulations « le plus proche » correspondant à la pose cible.
Dans le cas des commandes MoveLin*, l'activation de la sélection automatique de la configuration de posture permet de changer de configuration, mais seulement si la trajectoire passe exactement par une singularité du poignet ou de l'épaule.
SetAutoConfTurn
Cette commande active ou désactive la sélection automatique du tour pour la dernière articulation du robot. Elle affecte la commande MovePose ainsi que toutes les commandes MoveLin*. Lorsque la sélection automatique du tour est activée et qu'une commande MovePose est exécutée, la dernière articulation suit toujours le chemin le plus court et ne tourne pas de plus de 180°. Dans le cas d'une commande MoveLin*, en revanche, l'activation de la sélection automatique du tour permet uniquement de modifier la configuration de tour le long du déplacement linéaire.