Pose du robot
Par défaut, le robot est placé à l'origine de l'espace de travail, (0, 0, 0). Avant de commencer la téléopération, configurez la pose du robot de façon que l'espace de travail virtuel corresponde à la configuration physique.
L'objectif est de faire en sorte que le mouvement du meneur corresponde intuitivement à celui du suiveur. Par exemple, lorsque l'utilisateur déplace le périphérique d'entrée vers la gauche, le robot doit aussi se déplacer vers la gauche. De même, un mouvement vers le haut du périphérique d'entrée doit correspondre à un mouvement vers le haut du robot.
Pour configurer la pose du robot :
- Ouvrez la page Espace de travail dans HARP.
- Repérez la zone Configuration de l'espace de travail à gauche.
- Sélectionnez le robot connecté dans la liste des objets, à gauche.
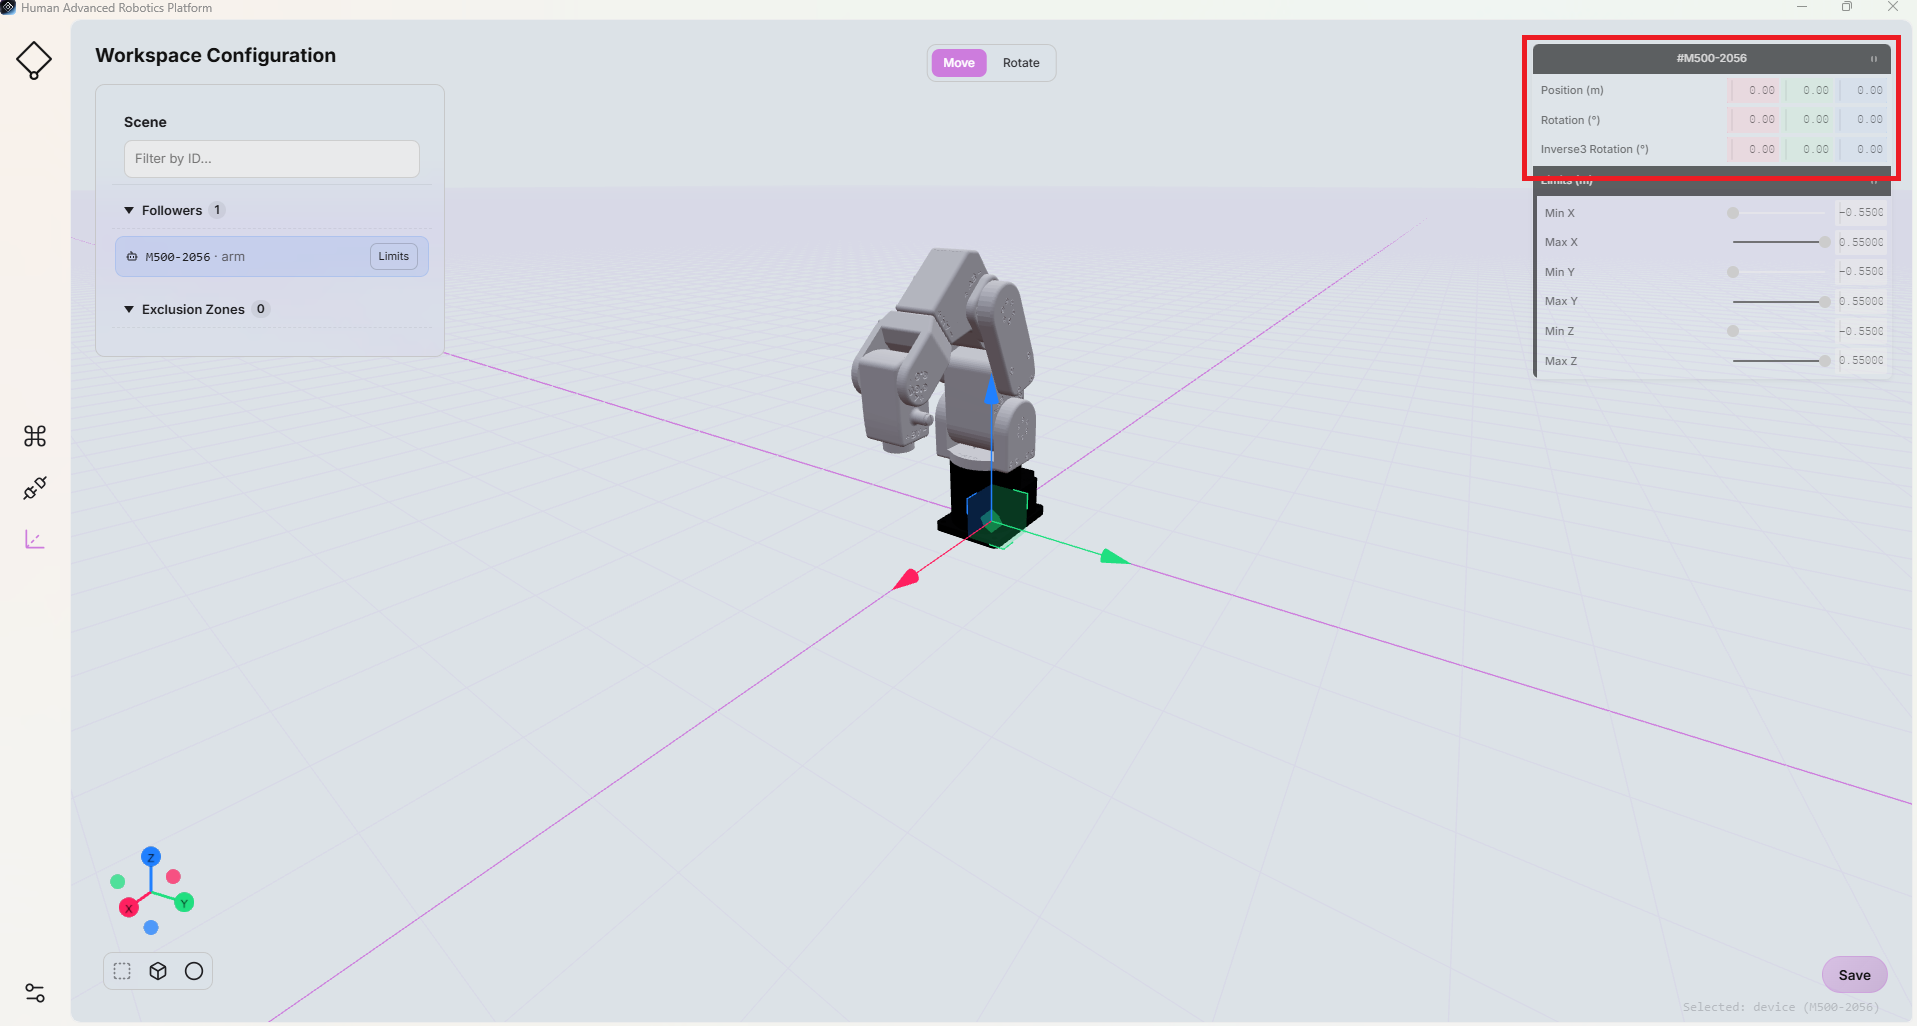
- Utilisez les champs de configuration du robot, à droite, pour ajuster :
- Position (X, Y, Z) : Définit la position de la base du robot dans l'espace de travail, en mètres.
- Rotation : Définit l'orientation de la base du robot, en degrés.
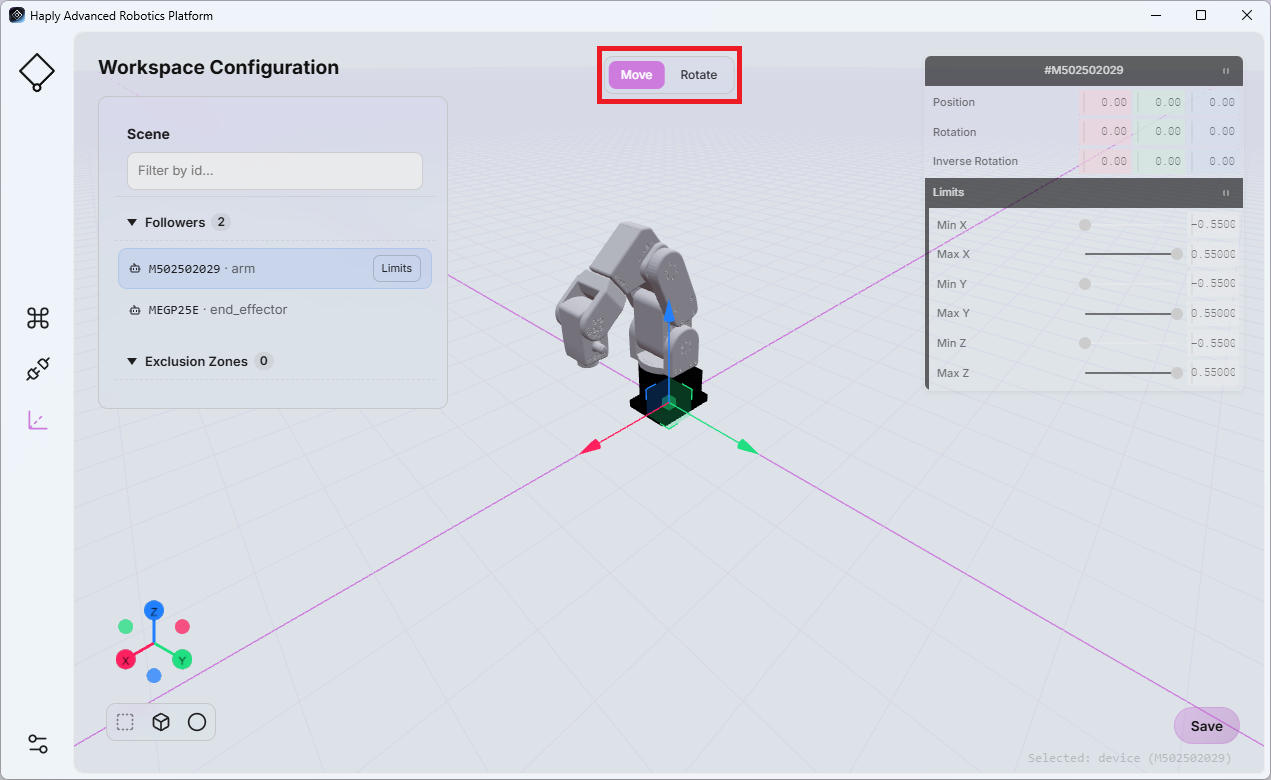
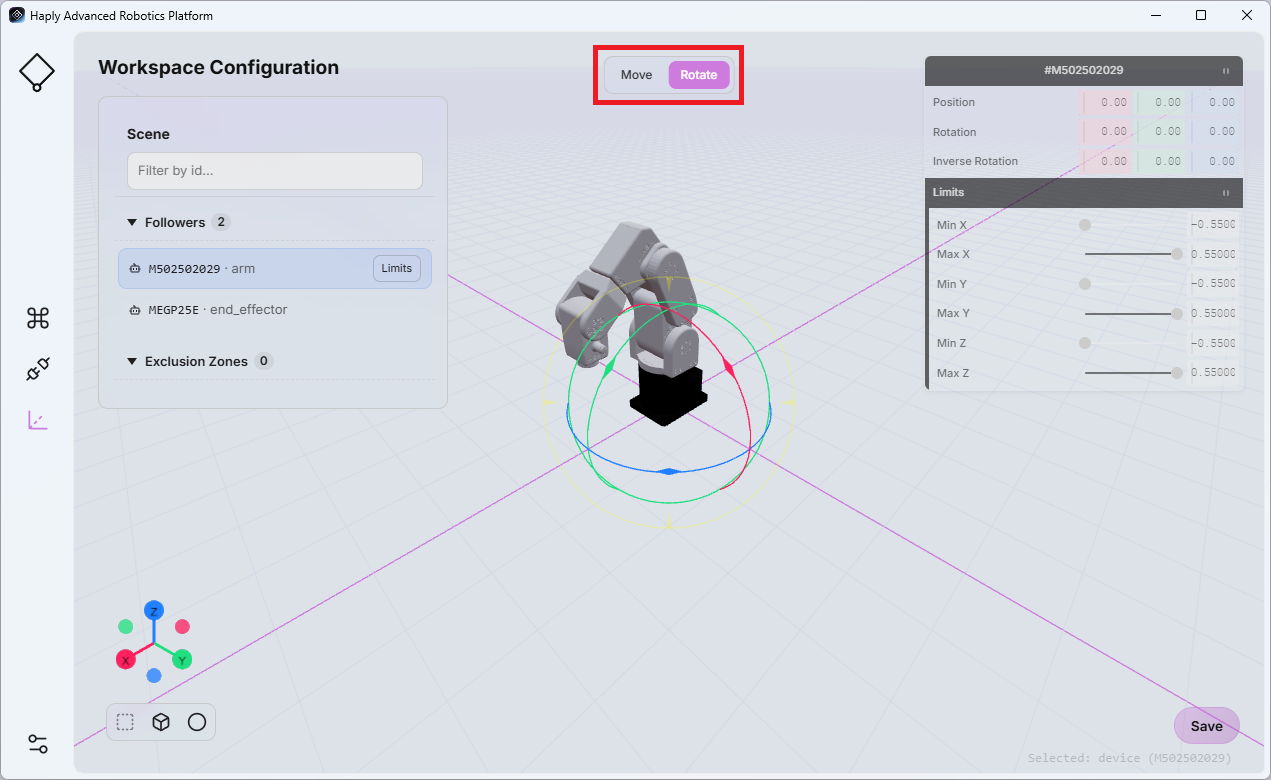
Ces réglages permettent de représenter différentes positions et orientations de montage du robot dans l'espace de travail physique.
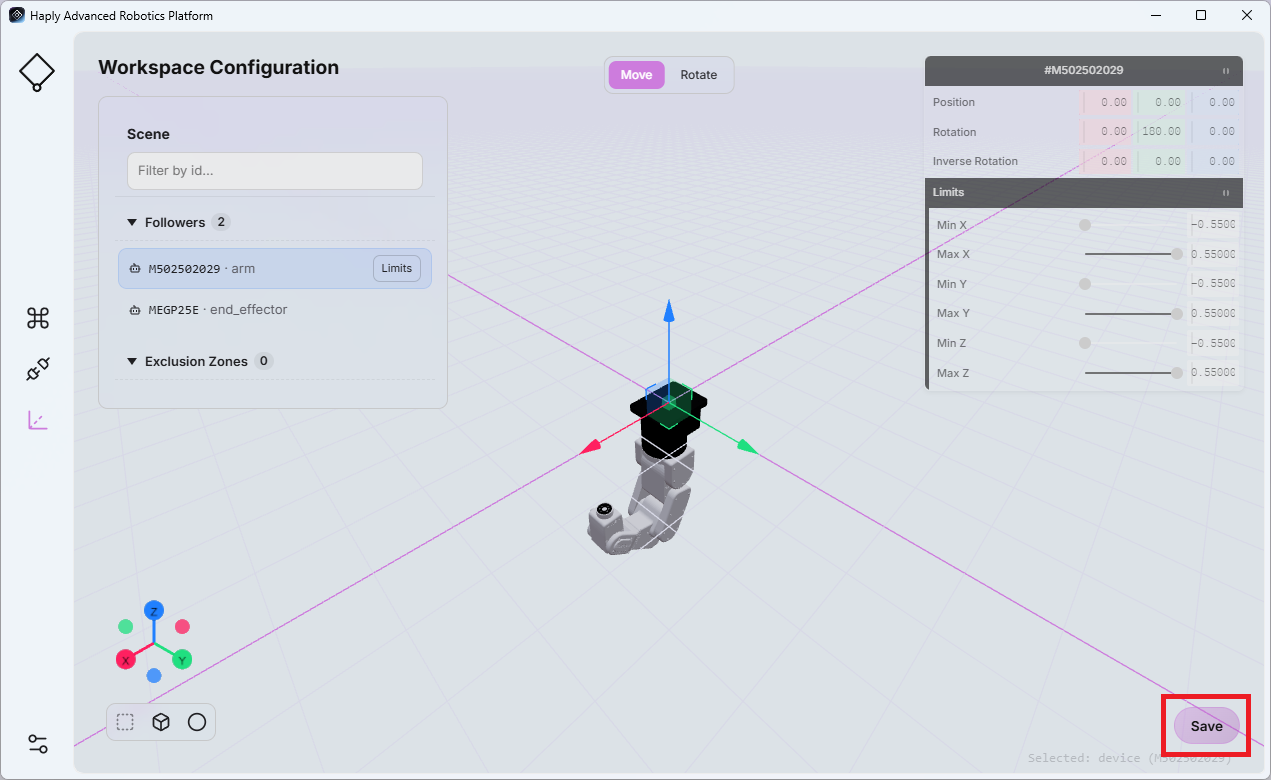
Vous pouvez aussi configurer l'orientation de Inverse3 en ajustant les valeurs des champs Rotation de Inverse3. Ces valeurs sont exprimées en degrés.
Cliquez sur Enregistrer avant de quitter la page pour enregistrer la configuration mise à jour.