Limites de l'espace de travail
Dans HARP, une limite de l'espace de travail définit une frontière virtuelle en 3D que le TCP du robot doit rester à l'intérieur de. Les limites sont configurées sur la page Espace de travail en définissant des valeurs minimales et maximales pour les axes X, Y et Z, en mètres.
Pendant la téléopération, HARP ralentit le robot lorsqu'il approche d'un bord de la boîte virtuelle, puis le laisse glisser le long de ce bord au lieu de le franchir. Au même moment, une force de retour est exercée sur Inverse3, de sorte que l'opérateur ressent un mur.
Les limites de l'espace de travail peuvent servir à empêcher le robot d'entrer dans des zones qui peuvent être physiquement accessibles, mais qui ne sont pas destinées au fonctionnement, par exemple :
- Sous une surface de travail
- À l'extérieur des limites de la cellule robotisée
- Près d'équipements ou d'autres obstacles
- En direction d'un opérateur ou d'une zone à accès restreint
Les limites de l'espace de travail configurées s'appliquent uniquement au TCP du robot et ne représentent pas une vérification des collisions de l'ensemble du bras.
Les limites de l'espace de travail sont des contraintes définies par logiciel dans HARP. Elles visent à compléter, et non à remplacer, les fonctions de sécurité intégrées du robot, le contrôleur de sécurité, l'arrêt d'urgence ou tout autre système de sécurité requis.
Pour configurer les limites de l'espace de travail du robot :
- Ouvrez la page Espace de travail dans HARP.
- Repérez le panneau Configuration de l'espace de travail.
- Sélectionnez le robot connecté dans la liste des éléments, sur le côté gauche.
- Sur le côté droit de la page Configuration de l'espace de travail, configurez les limites minimales et maximales pour les axes X, Y et Z, en mètres.
- Enregistrez le projet afin de conserver la configuration de l'espace de travail mise à jour.
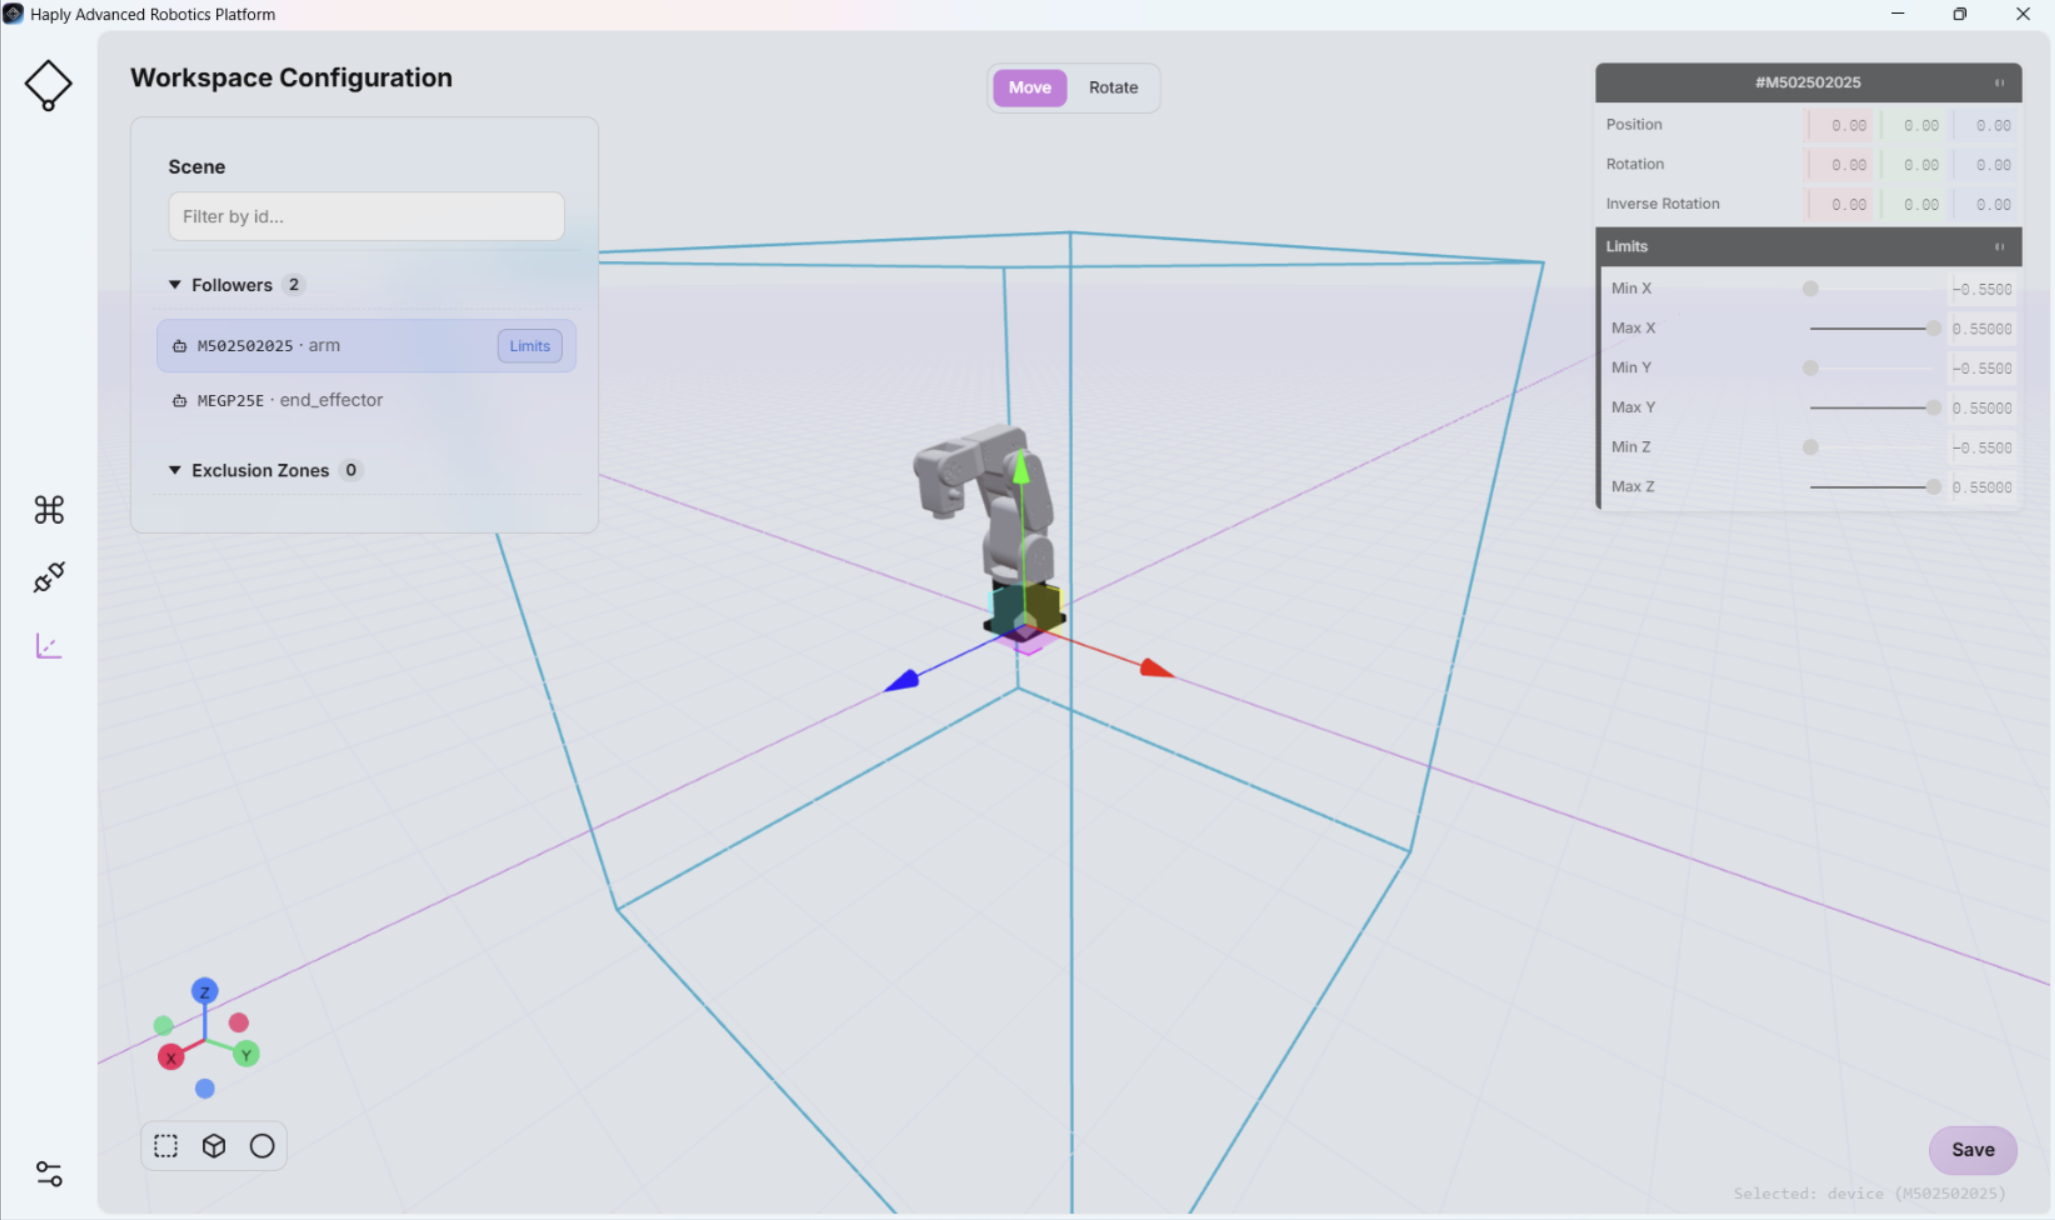
La configuration de l'espace de travail est directement liée à la Vue de scène de l'écran Centre de commande (voir Vue de scène). Toute modification apportée à la configuration de l'espace de travail se reflète dans la Vue de scène.
Une configuration incorrecte des limites de l'espace de travail ou des zones d'exclusion peut permettre au robot de pénétrer dans des zones non prévues ou dangereuses.
Avant le fonctionnement normal, validez physiquement toutes les limites de l'espace de travail et toutes les zones d'exclusion à vitesse réduite, et vérifiez que le robot se comporte comme prévu à proximité de personnes, d'équipements et d'autres obstacles.
Pour les robots Mecademic, le plug-in HARP applique une marge supplémentaire de 1 cm aux limites de l'espace de travail configurées dans HARP et envoie les limites résultantes au contrôleur Mecademic. Cela fournit une contrainte supplémentaire au niveau du contrôleur, au cas où le système de limites virtuelles de l'espace de travail de HARP serait indisponible.