コマンドセンター
テレオペレーション中、HARP の主要な作業領域は Command 画面です。この画面には、リアルタイムのリーダーおよびフォロワーのデータ、システムログ、モニタリング、モーション制御、録画および再生機能を表示する複数のパネルが含まれています。
HARP のメインインターフェースは、ドッキング可能なパネルレイアウトを採用しています。パネルはドラッグアンドドロップで配置し直すことができ、お好みのワークフローに合ったワークスペースを作成できます。
プロジェクトを保存すると、現在のパネルレイアウトも一緒に保存されます。また、カスタムのパネルプロファイルを作成して保存することで、タスクや動作モードごとに異なるインターフェースレイアウトを維持することもできます。
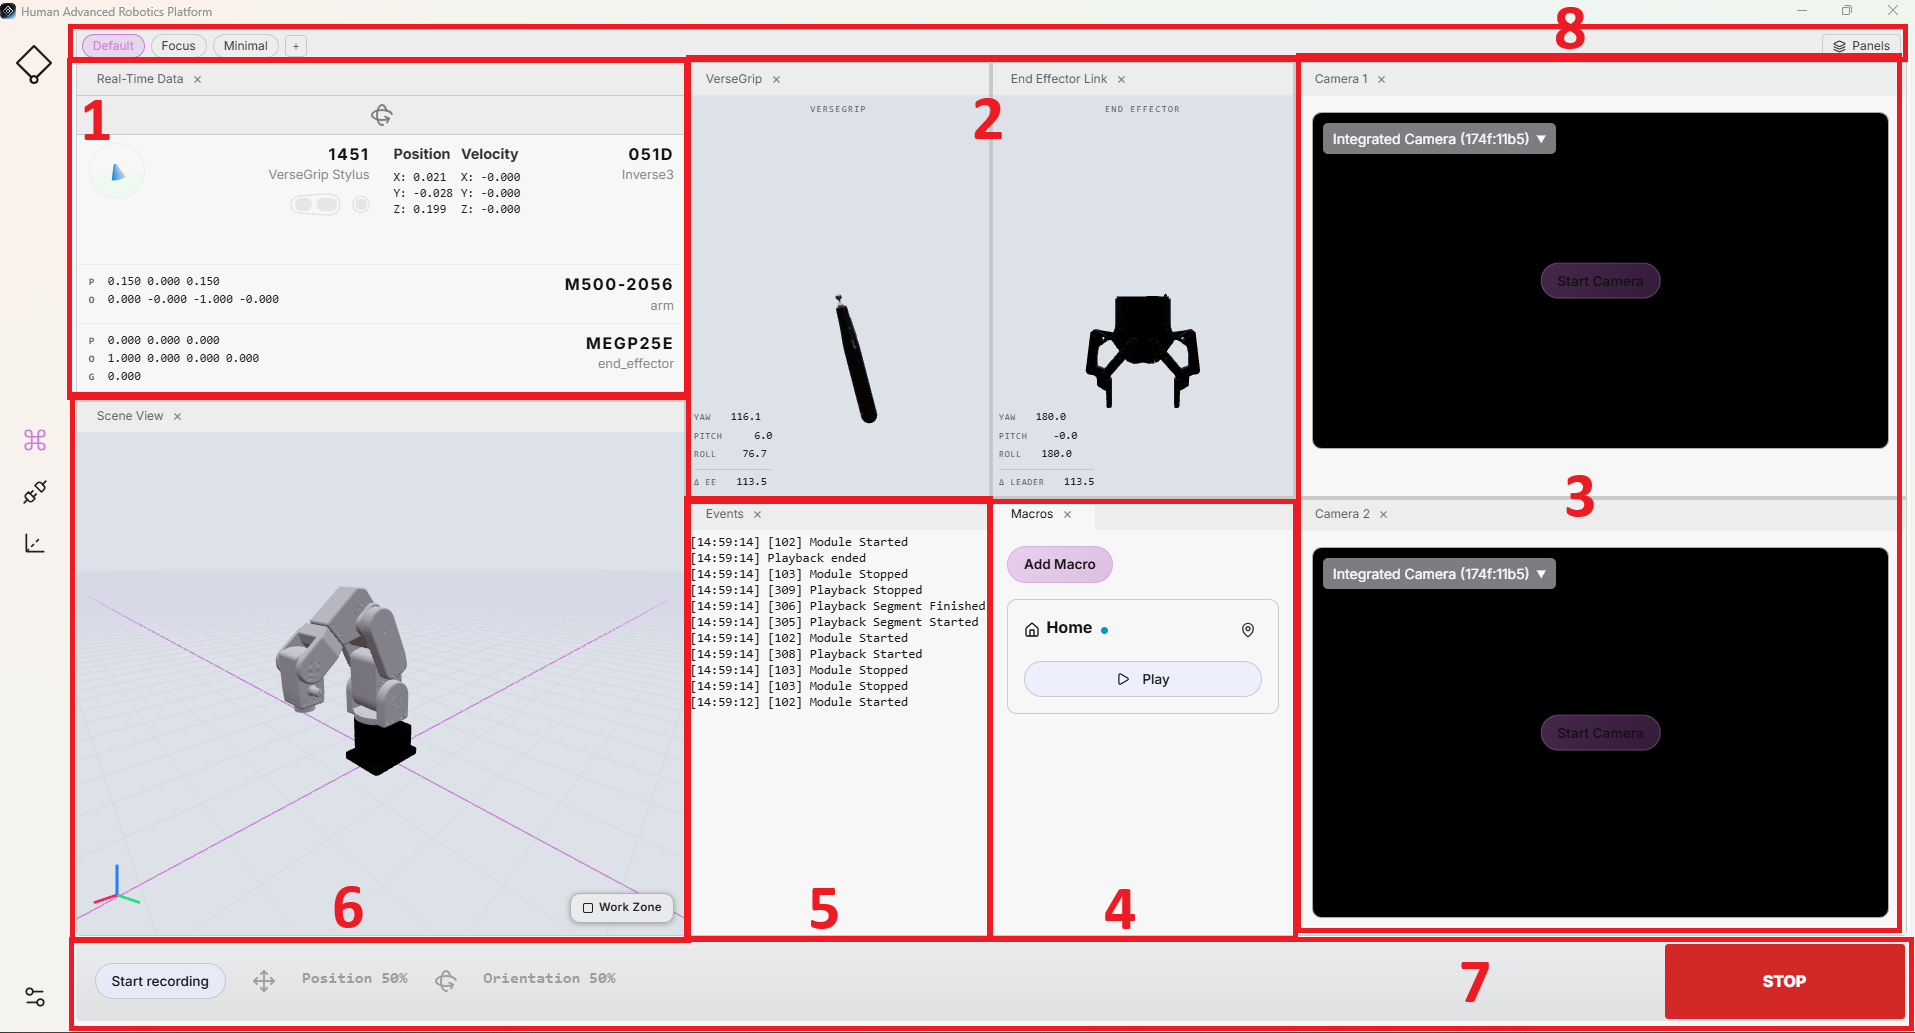
次の画像は、Command 画面全体の主要な領域を示しています。各セクションについては、以下のサブセクションで詳しく説明します。
1. リアルタイムデータ
このパネルには、リーダーデバイスとフォロワーデバイスの両方からのリアルタイムデータが表示されます。表示される内容は、VerseGrip または Ruko の姿勢とバッテリー状態、ロボットアームの TCP 姿勢、接続されたグリッパーなどです。
リーダーとフォロワーのデバイスから、テレオペレーションの主要なデータとステータス情報に継続的にアクセスできます。このパネルでは、orientation control が有効かどうか、および clutch が現在作動しているかどうかも確認できます。
2. VerseGrip/Ruko およびエンドエフェクタリンク
この2つのパネルでは、VerseGrip または Ruko の位置を3Dで表示するとともに、フォロワーのエンドエフェクタの姿勢制御の状態を表示します。
異なるフォロワーデバイス間で一貫した表示を実現するため、姿勢制御は汎用のグリッパーモデルで表されます。姿勢制御が有効になると、表示の色が変わり、現在の状態が明確に示されます。
リーダーの表示では、表示されているリーダーの動きと対応するロボットの動きを比較できるため、デバイスのキャリブレーションの確認にも役立ちます。
3. カメラ
モニタリング用に、最大2つのカメラストリームを有効にできます。
このパネルは、外部の USB カメラ と RTSP カメラストリーム に対応しています。各カメラは、動作中いつでも有効または無効に切り替えられます。
カメラの映像は、必要に応じてビデオストリームを反転または回転させて調整できます。また、ストリームを別ウィンドウに切り出すこともでき、最大化したり別のモニターに表示したりできます。
4. マクロ
このパネルには、利用可能なすべてのマクロが表示されます。各マクロには、1つの録画、または Command 画面から直接再生できる複数の録画のシーケンスを含めることができます。
プロジェクトには、マクロを無制限に追加できます。録画の手順は 7. Command Bar で説明しています。録画したモーションを実行するには、マクロの再生ボタンをクリックします。
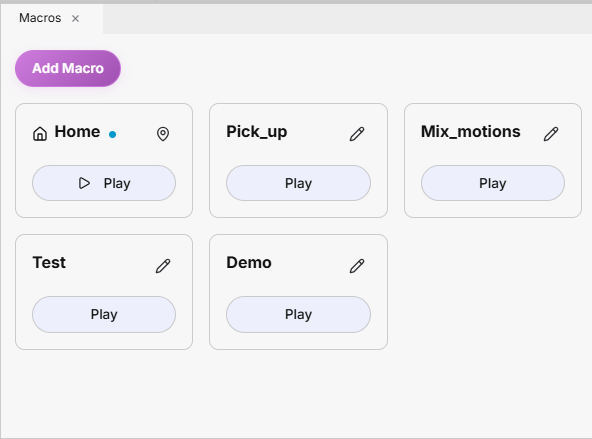
マクロで実行できる操作は次のとおりです:
- マクロをクリックすると、edit または delete を実行できます。edit では、マクロの名前を更新したり、関連付けられた録画を差し替えたりできます。
- Add Macro をクリックすると、新しいマクロボタンを作成できます。マクロはプロジェクトとともに保存され、次回プロジェクトを開いたときにも利用できます。
- マクロの Play ボタンをクリックすると、実行前に確認ダイアログが表示され、ロボットの意図しない動きを防止できます。
録画と再生のワークフローについては、録画および再生で詳しく説明しています。
設定可能なホーム姿勢
デフォルトでは、Macros パネルに Home という名前のマクロが用意されています。このマクロは初期状態では空で、設定できる状態になっています。
ホーム姿勢を定義するには、テレオペレーションでロボットを目的の位置まで動かすか、ロボットパラメーターで説明されているデフォルトのホーム姿勢まで移動させます。用途と作業スペースに適した、安全な位置を選択してください。
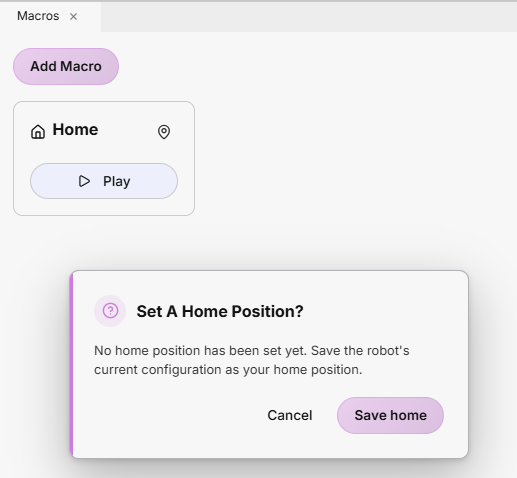
Home マクロで初めて Play をクリックすると、ホーム位置の設定を求めるダイアログが表示されます。Save Home をクリックすると、ロボットの現在の姿勢が今後使用するホーム姿勢として保存されます。
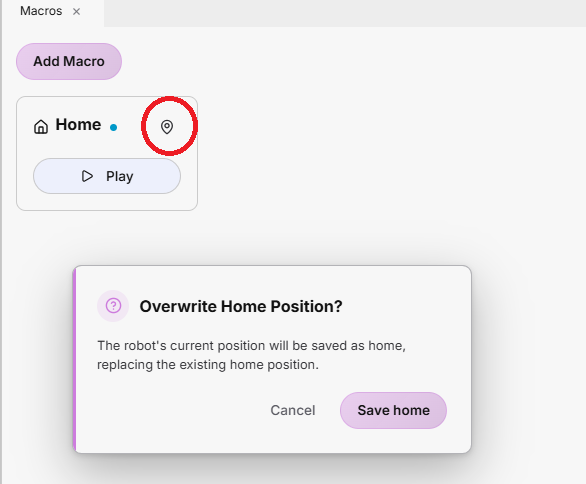
ホーム姿勢を後から変更するには、マクロ右上隅のアイコンをクリックし、既存の設定を新しいロボット姿勢で上書きします。
衝突回避
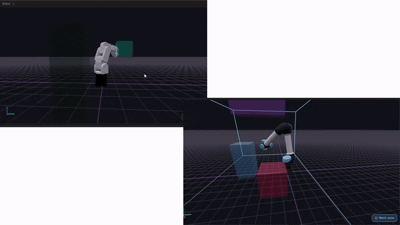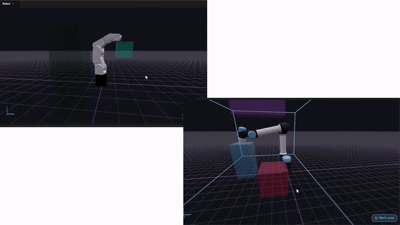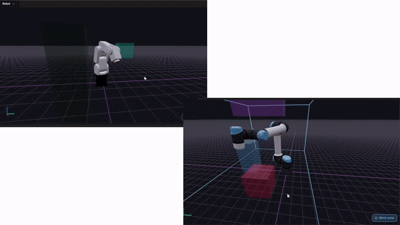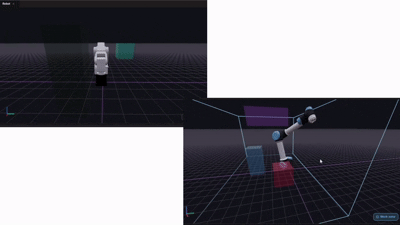
設定された Home Pose へ移動する際の動作の安全性を高めるため、HARP には、作業スペースで定義された進入禁止領域を考慮する自動衝突回避パスプランナーが含まれています。
ユーザーが Home マクロを実行すると、HARP は、定義された進入禁止領域を回避しながら、ロボットの現在の姿勢から設定済みの Home Pose までの経路を計算します。計算された動作経路はロボットに送信され、実行されます。
Home マクロを実行するたびに経路が再計算されます。これにより、HARP は作業スペースの設定変更を反映し、ロボットの現在の姿勢と最新のシーン定義に基づいて、新しい衝突回避経路を生成できます。
5. イベント
このパネルには、セッションのアクティビティ、システムイベント、警告の概要が表示されます。イベントは簡潔で分かりやすいように設計されており、動作中の重要な変化をすばやく確認できます。
イベントは、詳細なランタイムログとは別に記録されます。トラブルシューティングや、より詳しい診断情報が必要な場合は、HARP のランタイムログを次の場所で確認できます:C:\Users\<username>\AppData\Local\HARP\logs
6. シーンビュー
このパネルでは、ロボット、作業範囲の制限、設定された衝突領域または進入禁止領域を含む、作業スペースの3D表示を確認できます。
ワークスペースで説明されている手順でワークスペースシーンを作成すると、設定されたオブジェクトと境界もこのパネルに表示されます。この表示は、現在のワークスペース設定と直接連動しています。
デフォルトでは、ロボットと設定された衝突オブジェクトが表示されます。Work Zone の表示は、パネル右下隅のボタンで表示または非表示を切り替えられます。
パネル左下隅には、基準座標系が表示されます:
- 赤: X軸
- 緑: Y軸
- 青: Z軸
7. Command Bar
Command Bar では、モーションスケーリング、軸のロック、モーションの録画、セッションの停止およびリセットといった主要なテレオペレーション制御にすばやくアクセスできます。
- Stop: Command Bar 右側の大きな赤いボタンです。押すと、実行中のテレオペレーションおよびモーション関連の操作がただちに停止します。
キーボードの Esc キーを押しても Stop が実行されます。
-
Scaling: リーダーの動きに対して、フォロワーがどれだけ動くかを定義します。スケーリング値はスライダーで調整できます。
- 100%: リーダーが 5 cm 動くと → フォロワーも 5 cm 動きます
- 50%: リーダーが 5 cm 動くと → フォロワーは 2.5 cm 動きます
並進とオリエンテーションのスケーリングは、それぞれ独立して調整できます。

新しいロボットまたはツールを初めて操作する場合は、低いモーションスケールから始め、システムに慣れるにしたがって徐々に値を上げてください。
-
Axis Lock: テレオペレーション中に、ロボットの個別の並進軸または回転軸をロックできます。
- X、Y、または Z を押すと、対応する並進軸のロックまたはロック解除を切り替えます。
- Shift + X、Shift + Y、または Shift + Z を押すと、対応する回転軸のロックまたはロック解除を切り替えます。

- Start Recording: フォロワーのモーションデータを 100 Hz のレートで取得し始めます。録画が完了したら End Recording をクリックして処理を停止し、記録したモーションをプロジェクトの
raw/フォルダーに保存します。記録されたモーションは.hrprファイル形式で保存されます。

- Lock All Axes on Focus Loss: 安全のため、HARP ウィンドウがオペレーティングシステムのフォーカスを失うと、HARP はロボットのすべての軸を自動的にロックできます。テレオペレーション中にフォーカスを失うと、モーション制御が停止し、必要な条件が回復するまでテレオペレーションは無効のままになります。

8. パネルプロファイル
メインの Command 画面では、Default レイアウトが使用されます。このレイアウトでは、設定されたパネルがすべて表示されます。
HARP には、さらに次の定義済みレイアウトも用意されています:
- Focus: ロボットの作業スペースの可視化のみを表示します。
- Minimal: ロボットの作業スペースの可視化と Events パネルを合わせて表示します。
+ ボタンをクリックし、新しいレイアウトの名前を入力すると、カスタムレイアウトを作成することもできます。