チュートリアルとサンプル
Haply Inverse Unity Package には、パッケージの機能を示し、実践的な学習体験を促進するように設計された、チュートリアルおよびサンプルプロジェクトの一式が付属しています。 これらのリソースは初心者と上級者の両方を対象としており、触覚インタラクションの基本を習得し、より高度なユースケースを探るための段階的なアプローチを提供します。
チュートリアルとサンプルへのアクセス
チュートリアルのサンプルプロジェクトは、Unity Package Manager から簡単に入手でき、プロジェクトへの容易な統合と試行が可能です。
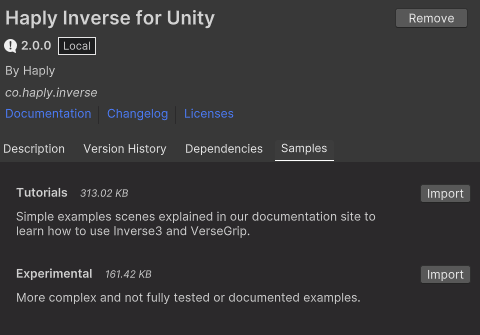
チュートリアルの概要
Haply Inverse Unity Package の習熟度を高めるように設計された、包括的なチュートリアルをぜひご覧ください。 基本的な概念から高度な触覚フィードバックの仕組みまで、これらのガイドはコード例と実践的な知見を交えながら、段階的な理解が得られるように丁寧に作成されています。
基本的な力と位置
力の適用を示し、ゴムバンド効果をシミュレートします
基本的な力覚フィードバック
剛性と減衰の特性を持つ基本的な触覚シミュレーション。球体の存在を感じ取り、そのプロパティを調整できます
デバイスワークスペースの変換
空間変換のプロパティとメソッドを使用して、Inverse3デバイスの位置、回転、スケールを調整します
動的なシーンにおける力覚フィードバック
移動するオブジェクトからのリアルな力覚フィードバックのために、Unityでの動的なインタラクションをシミュレートします
シンプルな位置制御
動的なゲームオブジェクトを使用して位置制御を実装します。
VerseGrip 位置制御
高頻度の更新のために、VerseGripの回転を使用してカーソル位置を制御します
デバイスマッピング
Haply Inverse Service を使用して、Unityプロジェクトでデバイスを手動でリスト化、マッピング、接続する方法を学びます。
各チュートリアルは、スキルを段階的に向上させ、Haplyの高度な触覚技術を活用した、触覚的に魅力のあるインタラクティブな体験を作成できるように設計されています。
実験的なサンプル
構造化されたチュートリアルに加えて、このパッケージには高度なユースケースを検証する実験的なサンプルも含まれています。 これらのサンプルは文書化の度合いが低く、Haplyハードウェアで可能なことの限界を押し広げる探索的なプロジェクトとして捉えてください。 それらは潜在的な用途の一端を示し、パッケージのより高度な機能を用いた実験を促します。
まとめ
触覚技術に初めて触れる方も、知識をさらに広げたい方も、Haply Inverse Unity Package とともに提供されるチュートリアルとサンプルは、貴重な知見と実践的な経験をもたらします。 これらのリソースに取り組むことで、触覚フィードバックをUnityプロジェクトに組み込む方法への理解が深まり、より没入感のあるインタラクティブな体験を作成できるようになります。
覚えておいてください。実験的なサンプルは、イノベーションの出発点です。 これらのサンプルは、HaplyハードウェアとUnityの強力な開発環境の機能を探り、触覚インタラクションデザインの限界を押し広げるよう誘っています。