작업 공간 한계
HARP에서 작업 공간 한계는 로봇의 TCP가 머물러야 하는 가상의 3D 경계를 정의합니다. 한계는 Workspace 페이지에서 X, Y, Z 축의 최솟값과 최댓값을 미터 단위로 설정하여 구성합니다.
원격 조작 중 HARP에서는 로봇이 상자의 가장자리에 가까워질 때 속도를 줄이고, 가장자리를 넘어가는 대신 그 가장자리를 따라 미끄러지도록 합니다. 동시에 Inverse3에 반발력을 가하여 조작자가 벽을 느끼도록 합니다.
작업 공간 한계는 물리적으로 도달할 수 있지만 작동용으로 의도되지 않은 영역에 로봇이 들어가지 못하도록 제한하는 데 사용할 수 있습니다. 예를 들면 다음과 같습니다:
- 작업 면 아래
- 로봇 셀의 경계 바깥
- 장비 또는 기타 장애물 근처
- 작업자 또는 제한 구역 방향
구성된 작업 공간 한계는 로봇의 TCP에만 적용되며, 전체 암 충돌 검사를 나타내지는 않습니다.
작업 공간 한계는 HARP 내에서 소프트웨어로 정의된 제약입니다. 이는 로봇에 내장된 안전 기능, 안전 컨트롤러, 비상 정지 또는 기타 필수 안전 시스템을 대체하는 것이 아니라 보완하기 위한 것입니다.
로봇의 작업 공간 한계를 구성하려면:
- HARP에서 Workspace 페이지를 엽니다.
- Workspace Configuration 패널을 찾습니다.
- 왼쪽의 객체 목록에서 연결된 로봇을 선택합니다.
- Workspace Configuration 페이지의 오른쪽에서 X, Y, Z 축에 대한 최소 및 최대 한계를 미터 단위로 구성합니다.
- 프로젝트를 저장하여 업데이트된 작업 공간 구성을 보존합니다.
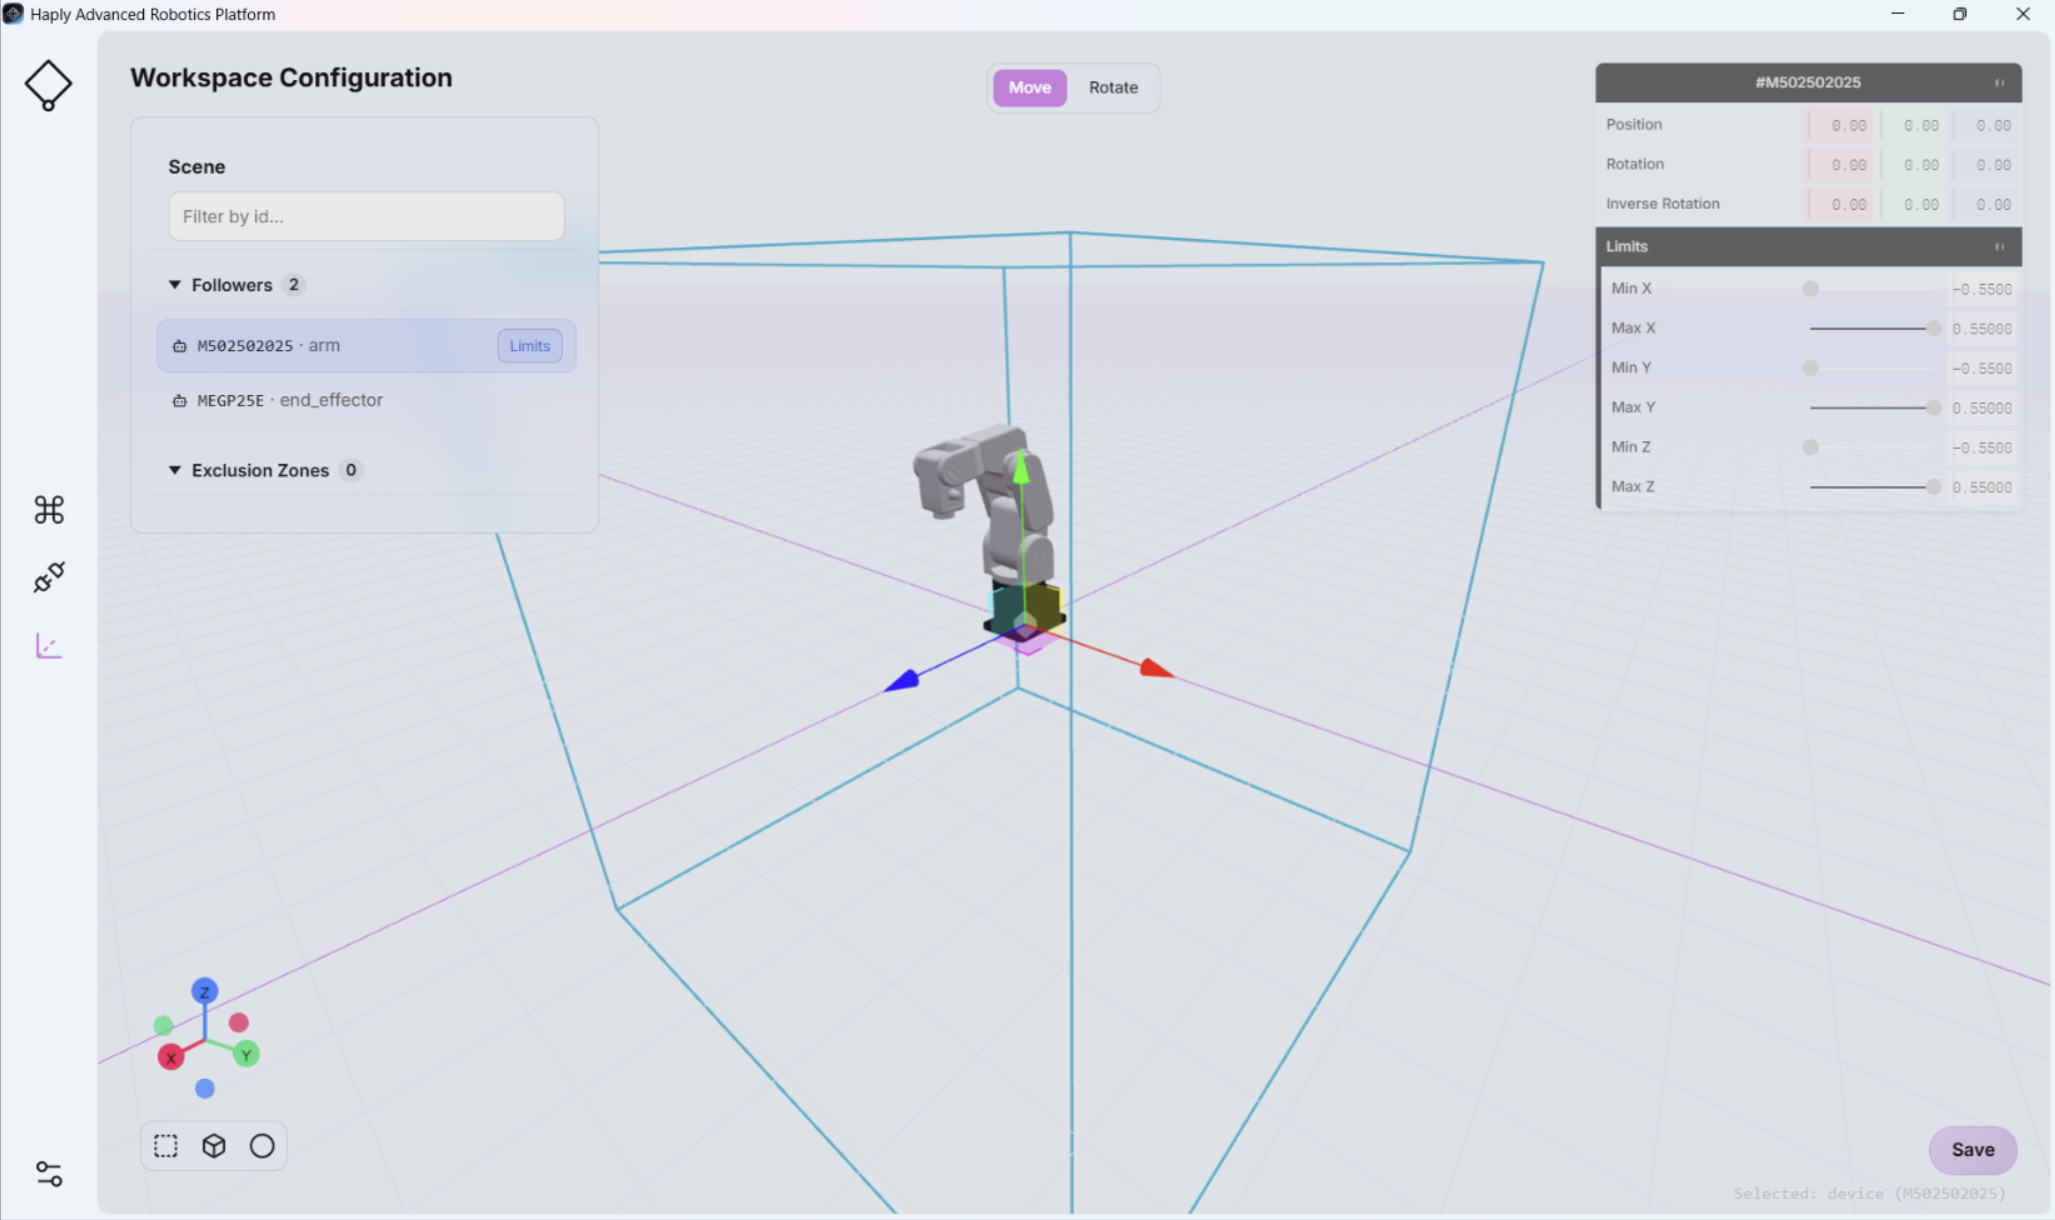
작업 공간 구성은 Command Center 화면의 Scene View와 직접 연결되어 있습니다 (자세한 내용은 Scene View 참조). 작업 공간 구성에 적용된 모든 변경 사항은 Scene View에 반영됩니다.
잘못 구성된 작업 공간 한계 또는 배제 영역은 로봇이 의도하지 않았거나 위험한 영역에 들어가도록 할 수 있습니다.
정상 작동 전에 모든 작업 공간 한계와 배제 영역을 감속 상태에서 물리적으로 검증하고, 로봇이 사람, 장비 및 기타 장애물 주변에서 예상대로 작동하는지 확인하십시오.
Mecademic 로봇의 경우 HARP 플러그인은 HARP에서 구성된 작업 공간 한계에 추가로 1 cm 여유를 적용하고, 결과 한계를 Mecademic 컨트롤러로 전송합니다. 이를 통해 HARP의 가상 작업 공간 한계 시스템을 사용할 수 없는 경우에 대비하여 컨트롤러 수준의 추가 작업 공간 제약이 제공됩니다.