机器人参数
连接跟随机器人后,将提供多个控制选项,包括 归位、重置 和 选项。
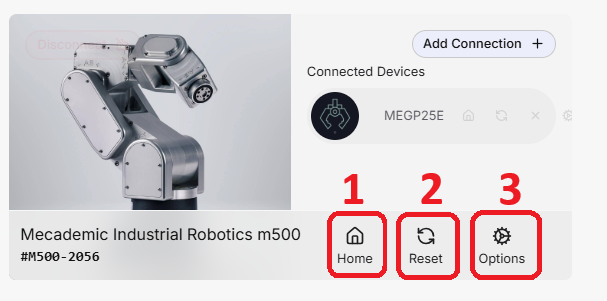
- 归位: 将机器人移动到其预定义的默认归位位姿。该运动独立于 HARP 工作空间中配置的虚拟碰撞对象执行。
警告
使用 归位 前,请确保机器人的物理工作空间已清空,并且能够安全完成该运动。
-
重置: 重置机器人连接,并尝试与跟随设备重新建立通信。
-
选项: 打开 HARP 中提供的机器人专用配置设置。在此处所做的更改将直接发送至机器人,因此对于受支持的设置,无需在 HARP 之外进行额外配置。更多信息,请参阅 机器人设置。