远程操作
远程操作是一种操作模式,在该模式下,3D 主端设备的运动会被转换为从端的运动,从端包括机械臂及所连接的末端执行器。
开始之前:
- 确保机器人工作单元及周围工作空间内没有前序操作遗留的工具、零件及其他障碍物。
- 确认急停按钮可以随时触及,并已配置适当的速度与运动限制。
- 确认已连接正确的 Control Group。请参阅创建 Control Group。
- 确保当前位于 Command 界面。请参阅 Command Center。
VerseGrip
VerseGrip 包含三个按钮,如下图所示。它们在 HARP 中的功能将在以下各节中说明。
有关常规设置和使用信息,请参阅 VerseGrip Stylus 入门指南。
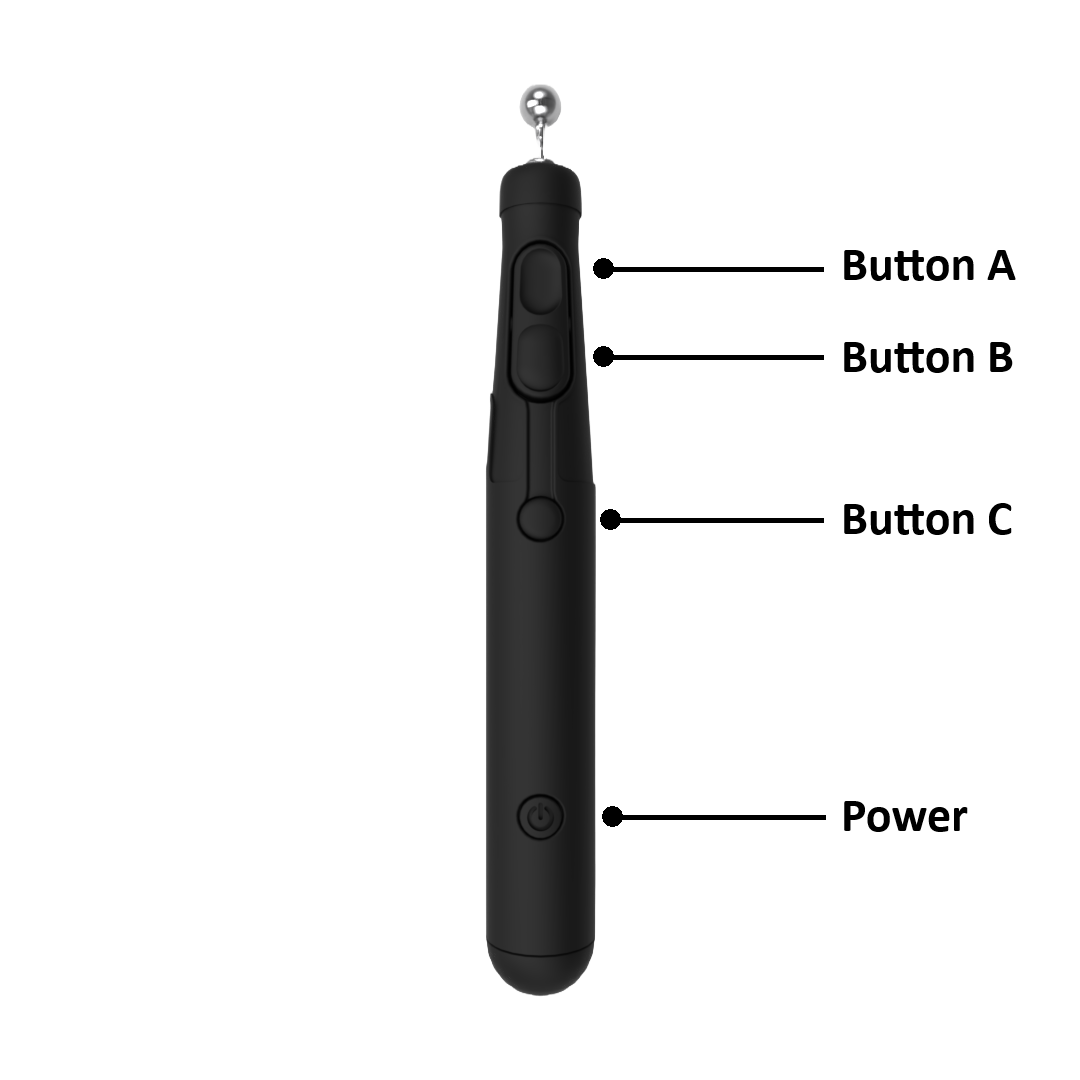
按钮 A - 基本运动
- 离合键(按住): 按住以启用从端运动。松开按钮即可停止远程操作,并使机器人保持在当前位姿。
- 当离合键已按下且姿态控制已禁用时,仅控制笛卡尔位置。VerseGrip 的姿态变化将被忽略。
按钮 B - 姿态控制
- 姿态切换(按下): 在远程操作期间启用或禁用姿态控制。
- 关闭: 仅控制笛卡尔平移。机器人在跟随主端位置运动时保持当前姿态。
- 开启: 离合键按下期间,机器人同时跟随 VerseGrip 的位置和姿态。
按钮 C - 末端执行器驱动
- 工具动作(按下): 根据其配置的插件控制所连接的末端执行器。
- 夹爪: 打开或闭合夹爪。
- 泵或其他受支持的工具: 根据插件定义的行为接合或脱开工具。
注意
要控制 Mecademic MPM500 Pneumatic Module:
- 使用 按钮 3(校准按钮) 打开或关闭一路气动输出。
- 使用键盘上的 O 和 P 键,同时打开两路输出或同时关闭两路输出。
更多信息,请参阅 MPM500 模块。
Roku
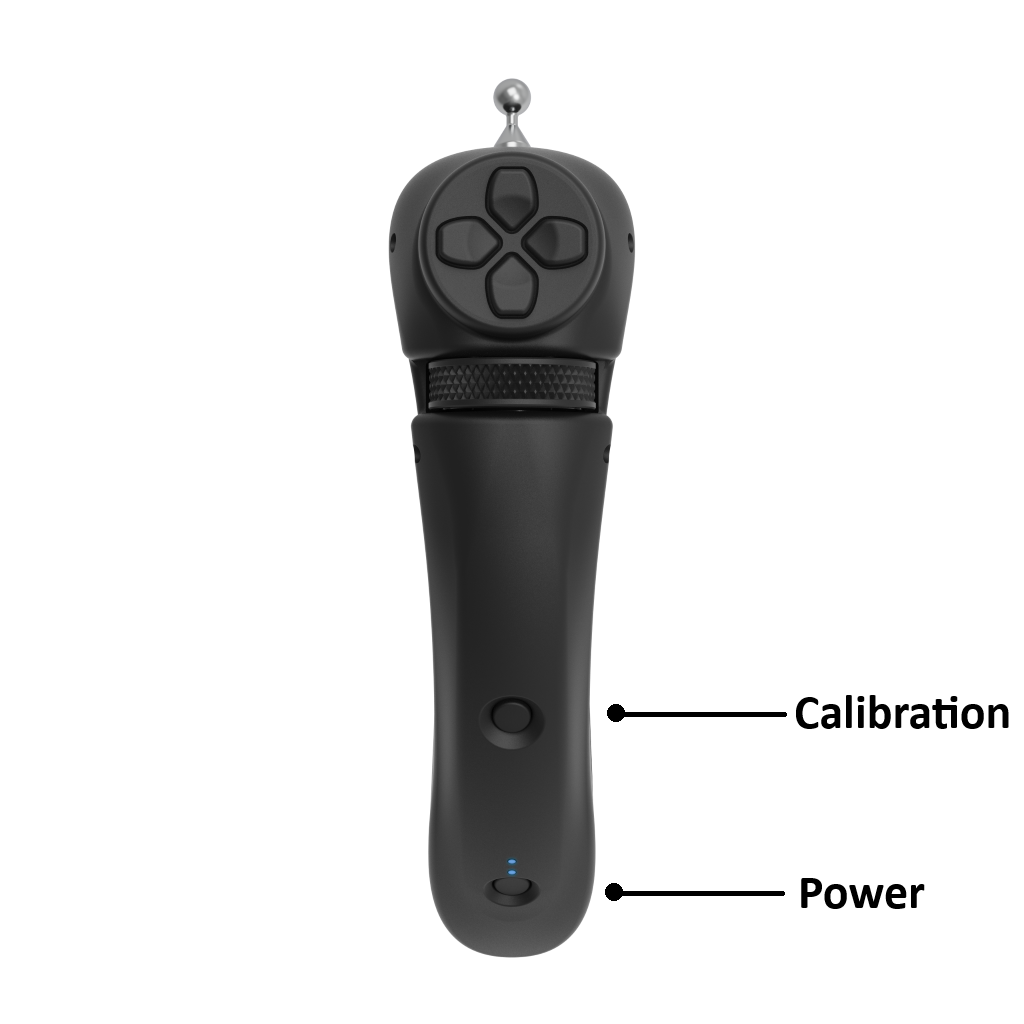
Ruko 包含四个按钮和一个控制滚轮,用于操作受支持的机器人和夹爪。
离合键的行为与 VerseGrip 不同。要启用机器人运动,请按住位于 Ruko 背面的离合键。
可用控制包括:
- 扳机(Trigger): 远程操作的离合键。
- 左按钮: 完全打开所连接的夹爪。
- 右按钮: 完全闭合所连接的夹爪。
- 下按钮: 启用或禁用姿态控制。
- 滚轮: 对于 Robotiq 等受支持的夹爪,可使用滚轮逐步打开或闭合夹爪。
注意
要控制 Mecademic MPM500 Pneumatic Module,请使用左按钮和右按钮分别打开或关闭每个气动阀门。
更多信息,请参阅 MPM500 模块。
Mecademic MPM500 Pneumatic Module
Mecademic MPM500 Pneumatic Module 在 HARP v2.x 中受支持。由于气动控制与标准夹爪操作不同,使用 VerseGrip 或 Ruko 时的控制行为也有所不同。
如需直观了解如何通过 HARP 控制 MPM500,请参阅下方视频。
重新居中主端
远程操作期间,如果主端到达其物理行程极限:
- 松开离合键。从端机器人将保持当前位姿。
- 将主端移动到其工作空间内更舒适的位置。
- 再次按住离合键,即可从新的主端位置恢复远程操作。
锁定轴
对于某些远程操作任务,锁定一个或多个机器人轴可以简化操作并提高运动控制精度。HARP 允许分别锁定平移轴和旋转轴。
- 按 X、Y 或 Z 可锁定或解锁对应的平移轴。
- 按 Shift + X、Shift + Y 或 Shift + Z 可锁定或解锁对应的旋转轴。
例如,若锁定了 X 和 Y 平移轴,机器人只能沿 Z 轴运动,沿 X 轴和 Y 轴的运动将被阻止。
同样的原理也适用于姿态控制。锁定某一旋转轴会阻止绕该轴旋转,同时允许绕其余未锁定的轴运动。
启用轴锁定后,Command Bar 中会出现彩色指示灯,显示当前被锁定的平移轴或旋转轴。

关机流程
关闭 HARP
- 使用保存提示,在关闭 HARP 之前保存项目。
- 点击 HARP 窗口右上角的 X 按钮关闭应用程序。
- 关闭 HARP 时,已连接的机器人应自动断开连接。
关闭 Inverse3
- 如果 Device Manager 窗口处于打开状态,请将其关闭。
- 从 Inverse3 上拔下 USB-C 线缆。
- 拔下 Inverse3 的电源线。
关闭无线 VerseGrip 电源
- 长按电源按钮约 3 秒。
- 确认 LED 指示灯已熄灭,且不再闪烁。