工作区限制
在 HARP 中,工作区限制定义了一个虚拟三维边界,机器人的 TCP 必须保持在该边界之内。限制值通过在 工作区 页面中为 X、Y 和 Z 轴设置最小值和最大值来配置,单位为米。
在遥操作期间,HARP 会在机器人接近盒体边缘时减速,然后使其沿该边缘滑动,而不是越过边缘。与此同时,它会对 Inverse3 施加反作用力,使操作者感觉到一堵墙。
工作区限制可用于阻止机器人进入那些在物理上可以到达、但并不用于操作的区域,例如:
- 工作台面以下
- 机器人工作单元边界之外
- 设备或其他障碍物附近
- 朝向操作者或受限区域
已配置的工作区限制仅适用于机器人的 TCP,并不代表全臂碰撞检测。
警告
工作区限制是 HARP 中由软件定义的约束。它们旨在补充而非取代机器人内置的安全功能、安全控制器、急停装置或其他必需的安全系统。
要配置机器人的工作区限制:
- 在 HARP 中打开 工作区 页面。
- 找到 工作区配置 面板。
- 从左侧的对象列表中选择已连接的机器人。
- 在 工作区配置 页面右侧,以米为单位为 X、Y 和 Z 轴配置最小和最大限制值。
- 保存项目,以保留更新后的工作区配置。
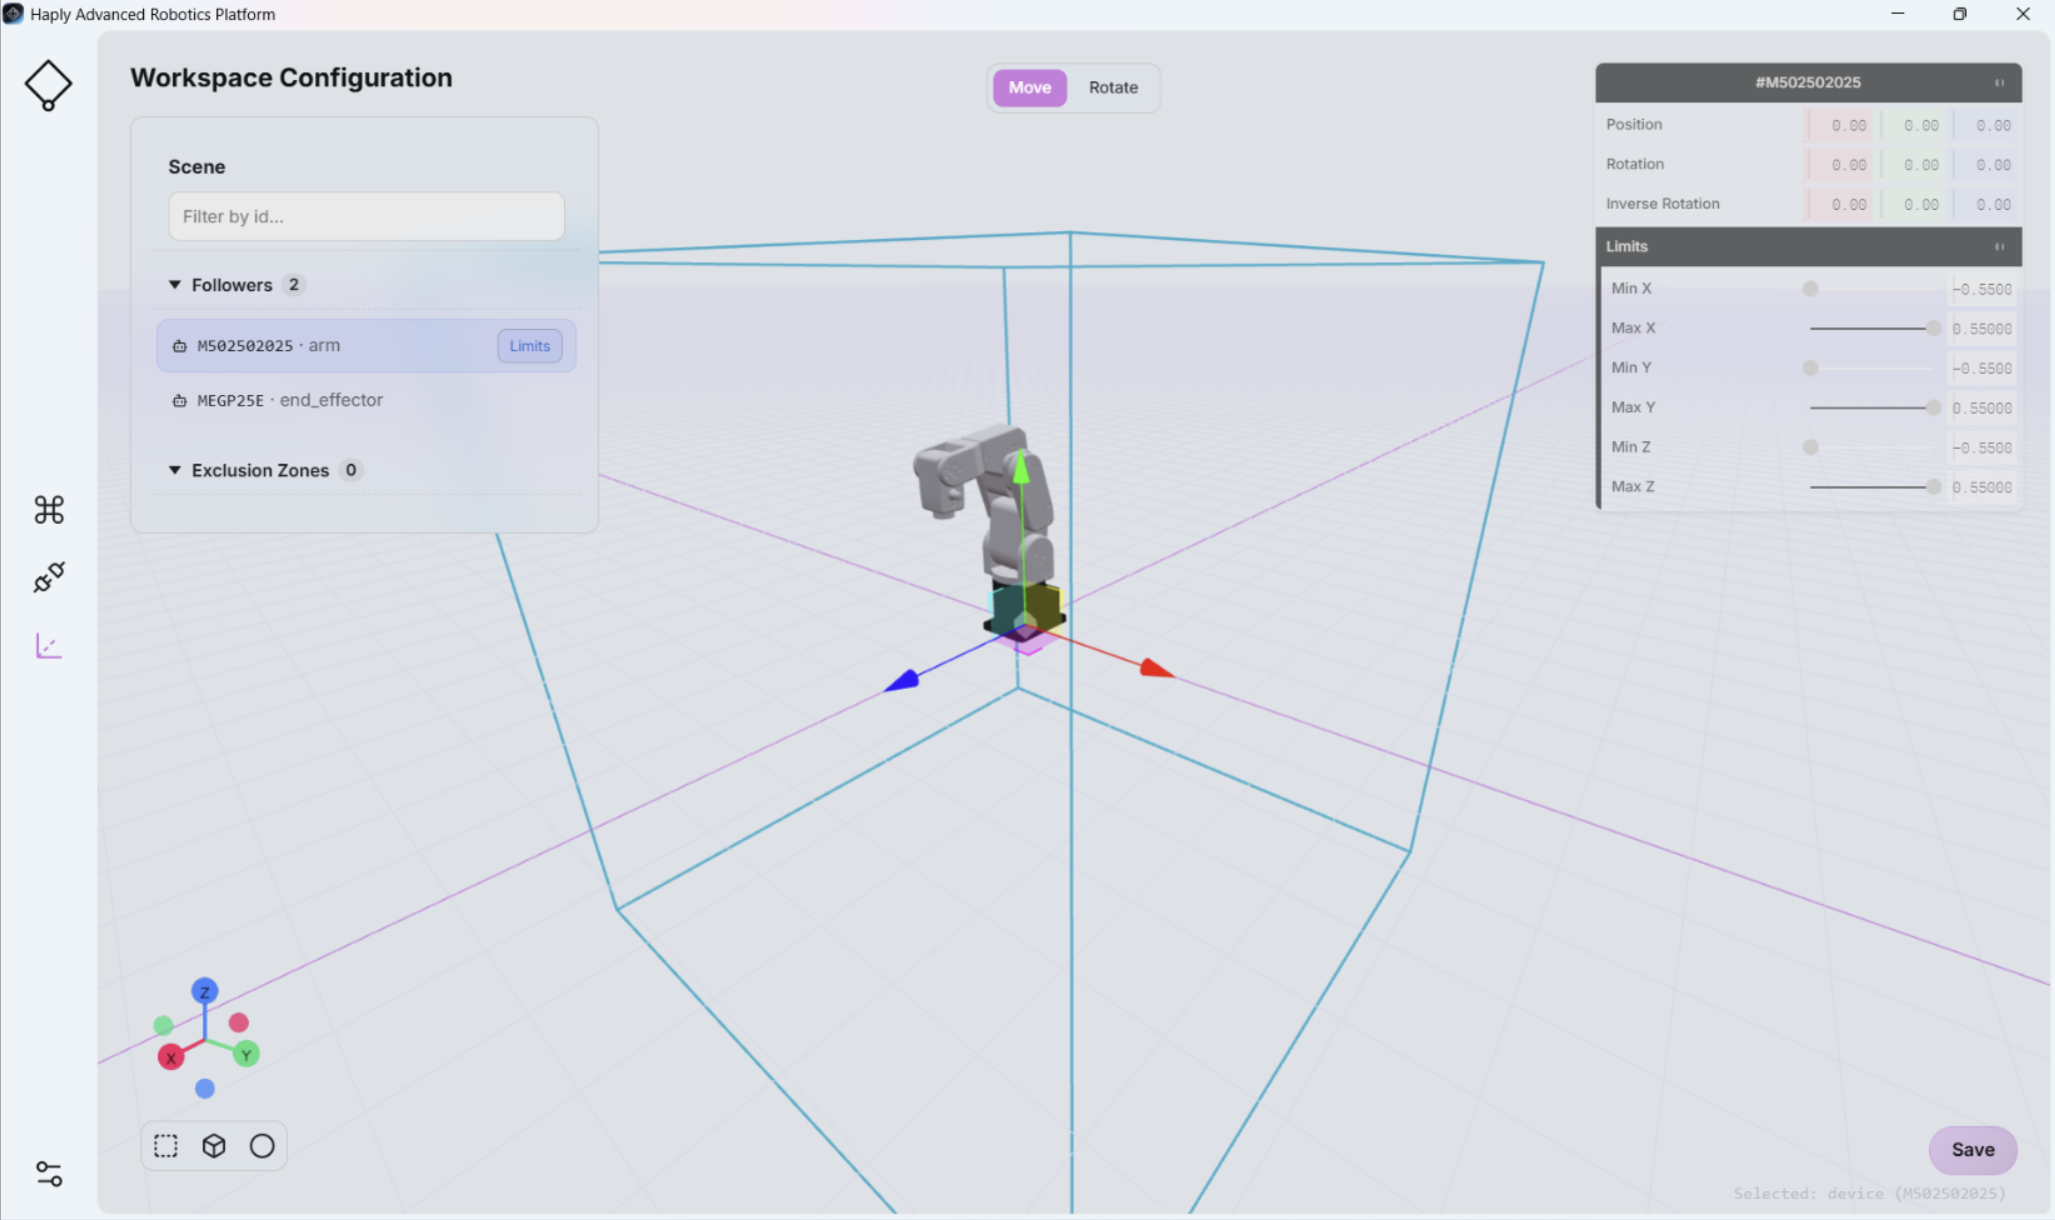
工作区配置与 命令中心 屏幕中的 场景视图 直接关联(参见场景视图)。对工作区配置所做的任何更改都会反映在场景视图中。
警告
工作区限制或禁入区域配置不当,可能导致机器人进入非预期或危险区域。
在正常运行之前,请以降低的速度对所有工作区限制和禁入区域进行实物验证,并确认机器人在人员、设备及其他障碍物附近的行为符合预期。
注意
对于 Mecademic 机器人,HARP 插件会在 HARP 中配置的工作区限制基础上额外增加 1 cm 余量,并将最终限制值发送至 Mecademic 控制器。这样,即使 HARP 的虚拟工作区限制系统不可用,控制器层面仍可提供额外的工作区约束。